決定と観察可能なターゲットから始まります
実用的な質問は:新しく観察された変更が独立したポストサイクロンの評価を導くべきであるかどれですか。 サイクロン評価ゾーンをレポートユニットとして使用し、画像やアルゴリズムを選択する前に観察期間を定義します。 光学とレーダーの比較は、洪水、キャノピーの障害、および露出されたビルドされた表面へのいくつかの変更を明らかにすることができます。
危険モニタリングは、観察されたプロセス、資産の露出および検証結果を区別する必要があります。 衛星フットプリントは、取得時間に観察できるものを表示することができますが、過渡間で発生するイベントの最大値や変更を見逃す可能性があります。 アセットオーバーラップは、別の証拠層を追加します。ダメージ、サービス中断、または個人的影響を自動的に記述しません。 フィールド評価は、データモデルに分離しておき、元の観察を書かずに結果を更新することができます。 プレイベントベースラインは、季節的な水、早期の障害、および古い資産レコードが偽のイベント変更を作成する可能性があるため、慎重に検討する必要があります。 画像を評価できないときは、未知のクラスを守っておきましょう。 応答と計画の決定は、ソースタイムスタンプも必要です。技術的に正しいレイヤーは、迅速に操作的に停止することができます。 責任ある権限は、より広範な証拠を使用して警告または行動レベルを決定します。 衛星ワークフローの役割は、タイムリーに供給することです, 追跡可能な観察と明らかに残っている不確実性を述べます.
適切な身体的および気道的なサポートで観察を選択
情報補完や差分をコントロールする際、センサーを組み合わせることは便利です。 光学的画像、レーダー、熱観測、およびコンテキストデータセットは同じプロパティを測定しないため、交換可能な写真があったらそれらをマージしないでください。 各ソースの貢献を定義し、空間サポート、取得時間と欠落データパターンを調べます。 グリッドを非適度に揃え、変数タイプに応じて再サンプリングを選択し、元の品質マスクを保持します。 粗い出力グリッドは、粗い入力から情報流入を回復できません。 ソースが異なる日付を記述する場合、ターゲットがギャップ中に変化する可能性があるかどうかを決定します。 それぞれの単純ソース固有のベースラインに対して、結合されたワークフローを評価します。 融合は、単に機能のカウントを増加させるよりも有用な追加情報を示すべきです。 最終証拠層のソース固有の属性を保存して、アナリストは分類や異常にそれを支持した観察に戻すことができます。
処理する前に、コンパクトなデータマニフェストを作成してください。 関心、取得時間、製品識別子、処理バージョン、バンドまたは変数、単位、スケール要因および品質基準の領域を録音します。 シーン全体の品質比率だけに依存するのではなく、ターゲットを上回る実際の使用可能なカバレッジを確認してください。 元のマスクを保存し、不足している値が派生したレイヤーにどのように属するかを定義します。 いくつかの日付やセンサーが組み合わされている場合は、プロジェクト内でのサポート情報を保持します。 これらは、測定を繰り返すことができ、製品変更後の変更が経過した理由を説明することを可能にします。 また、環境や観察条件、処理選択から明らかな意見が出てくるかどうかを同僚に決定するのに役立ちます。
検討できる分析ルールの構築
別の保存可能な変更タイプ、イベントの日付を揃え、利用可能なイメージから評価できない領域を保存します。
変更検出は2つのサポートされている状態を比較し、関心のプロセスに関連しない差をコントロールしなければなりません。 割込みや移行マップを解釈する前に、アライメント、製品の互換性、季節限定、有効な観察マスクをチェックしてください。 共通比較エリアを整備し、1日でクラウドで覆われた場所は、有効なゼロ変更観測ではありません。 過渡的な画像のアーティファクトから永続的な移行を区別するために、複数の日付を考慮する。 境界線は、視覚的に訴求する色のブレイクではなく、局所的な変動と独立した証拠を反映すべきである。 モードの不整列が長い偽のストリップを作成することができるので、元の観察に対して小さいか狭い変更を点検して下さい。 最終サポート状態を報告し、最初のサポートは、正確なタイミングが不明な場合、後日の状態を監視します。 元の観察と決定ルールを保ち、後者の見直しにより遷移を再現できます。
完全な地理を横断するルールを適用する前に、小さめで独立してサブセットを見直し始めます。 出力と中間層を概観とローカルスケールで調べ、そのユニットをチェックし、マスクを調節し、アライメントを合わせる。 分析設定の名称バージョンを保ち、すべての結果のしきい値の説明を保持します。 ワークフローが他の地域や季節に移行すると、成功した実行が科学的な転送を証明するのを仮定する代わりに、それらの仮定を再訪します。 オートメーションが自動的に解釈を正しいようにしないので、選択は点検され、変更することができるので反復可能なパイプラインは価値があります。
代替説明を隠さない結果の解釈
クラウド、デブリ、水と取得幾何学の複雑化解釈。 構造条件を全て確立できない、変容イメージ。
ターゲットの解釈を、そのサポートに使用される証拠とは異なるものにしてください。 サイクロン評価ゾーンでは、観察されたパターンが合理的な代替ベースライン、品質マスク、集計下にあるかどうかを尋ねます。 明らかに成功と申し分のないカウンターを一緒に見直します。 有能な説明が利用可能な観察と分離できない場合は、調査対象の候補として調査結果を記録してください。 これにより、結論のどの部分が独立した証拠に依存するかを正確に示す間、有用な空間情報を保持します。 次の観察は、類似の地図を再現するだけでなく、不確実性を解決するために選択する必要があります。
スケールする前に独立した証拠で検証
独立した応答の観察と詳細な検査を比較します。
推論プロセスのタイミングと持続性、およびそのマッピングされた場所を評価します。 独立した観察は、可能な場所の関連した移行を、自分の日付の不確実性が記録されているかをブラケットでブラケットする必要があります。 以前の画像の正確な真実として買収後、フィールド訪問を長く処理しないでください。 季節ごとの観察期間や季節的な移行の時期に異なる方法が行われるか確認してください。 フラグが付けられたイベントのみをレビューするので、評価の明らかに変更されていない場所を含めることは、見逃された変更やベースラインの不安定性を明らかにすることはできません。 時刻が間隔で表されると、その間隔内で独立して知られたイベントが落ちるかどうかを判断します。 参照自体があいまいな文書ケース。 防御可能な一時的な評価は、プロセスが検出される頻度と、その発生率を正確に時間内に配置する方法を説明します。
使用可能な GIS 証拠層を納入
未サポートのダメージ合計ではなく、評価優先度とカバレッジ制限を配信します。
GIS 配達のために、安定した機能識別子、ソースの観察日、物理的な変数、単位、有効なサポート区域、不確実性および見直しの状態を保って下さい。 任意の領域または距離計算に適した座標参照を使用して、外部レイヤーに参加するときに変換を文書化します。 測定された属性やフィールド・コンピレーションされた属性を分離して、他の属性を上書きせずに1つの証拠タイプを更新できます。 要約で未知の状態や未サポート状態を含み、パーセンテージに使用されるデノミネーターを保存します。 地図の凡例、簡潔なデータ辞書とアクセス可能なソースリンクは、分析を実行しなかった同僚に有用な結果になります。 エクスポート形式は、実際のダウンストリームワークフローにマッチし、ハンドオフ前にチェックされた属性エンコーディングとジオメトリで一致する必要があります。
実用的iT Sensing ワークフローに方法を回して下さい
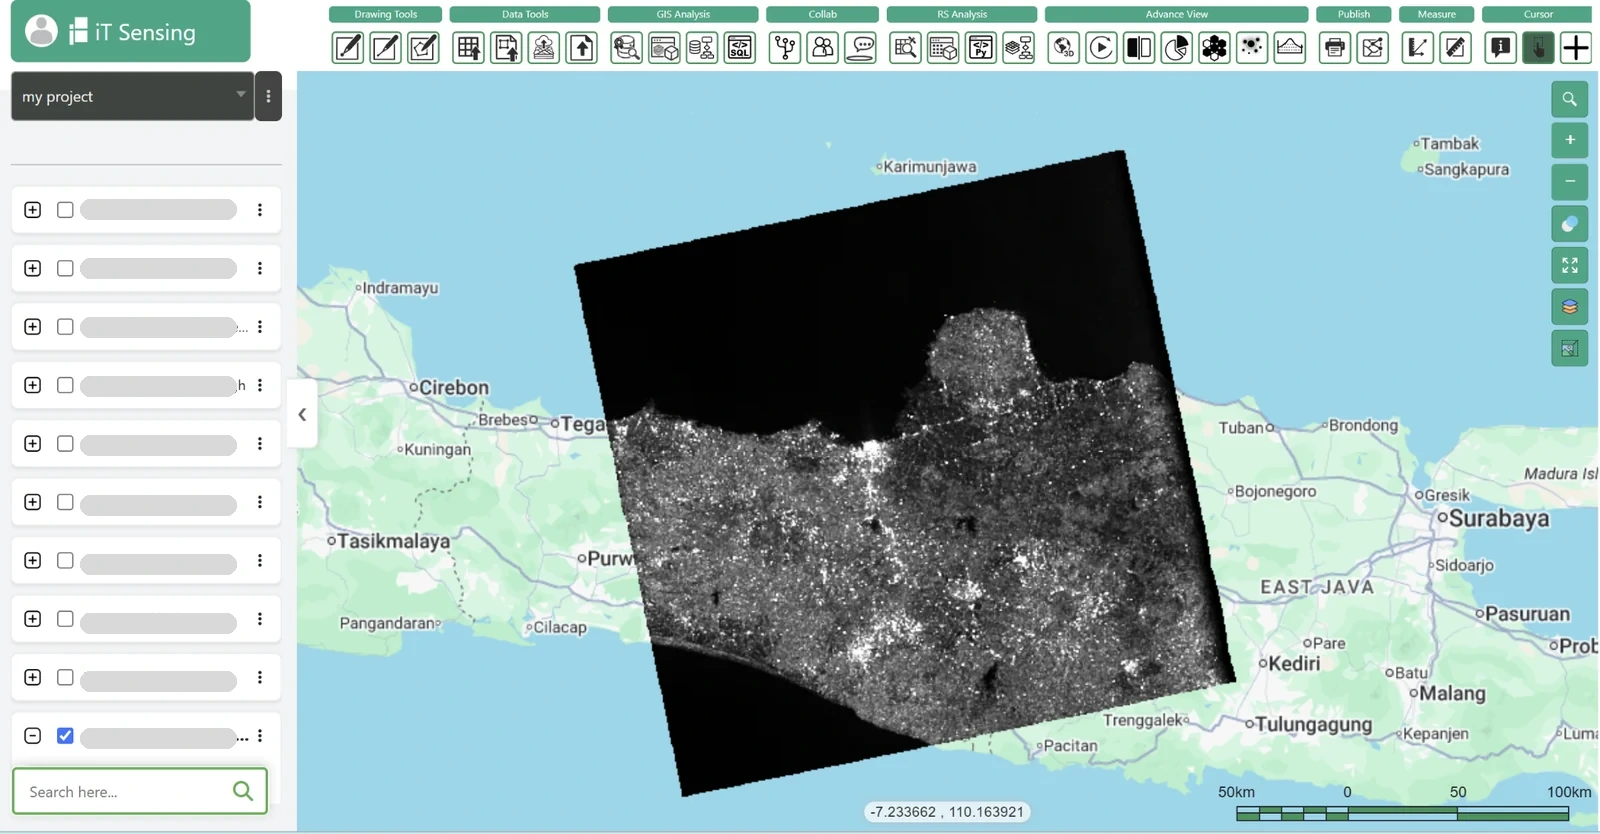
iT Sensingは衛星発見、ラスター解析、機械学習、ジオAI、ビジュアルモデルワークフロー、Python実験をクラウドリモートセンシングワークスペースに実現しました。 文書化されたツールを使用して、入力を整理し、適切なラスター操作をテストし、評価された結果をプロジェクトアウェアGIS ワークフローに接続します。 一般的なツールの存在は、ここで説明するすべての専門家の検索が既製の操作として利用可能であることを保証しません。 必要に応じて、文書をチェックし、その実証済みの不当で、プロジェクトに独立して処理および評価された製品を持ってください。 実用的な次のステップは、代表的な領域でワークフローをテストし、ドメインスペシャリストによる証拠を見直し、チームの実際のストレージ、コラボレーション、および処理ニーズに合ったワークスペースプランを選択することです。