観察と決定を定義する
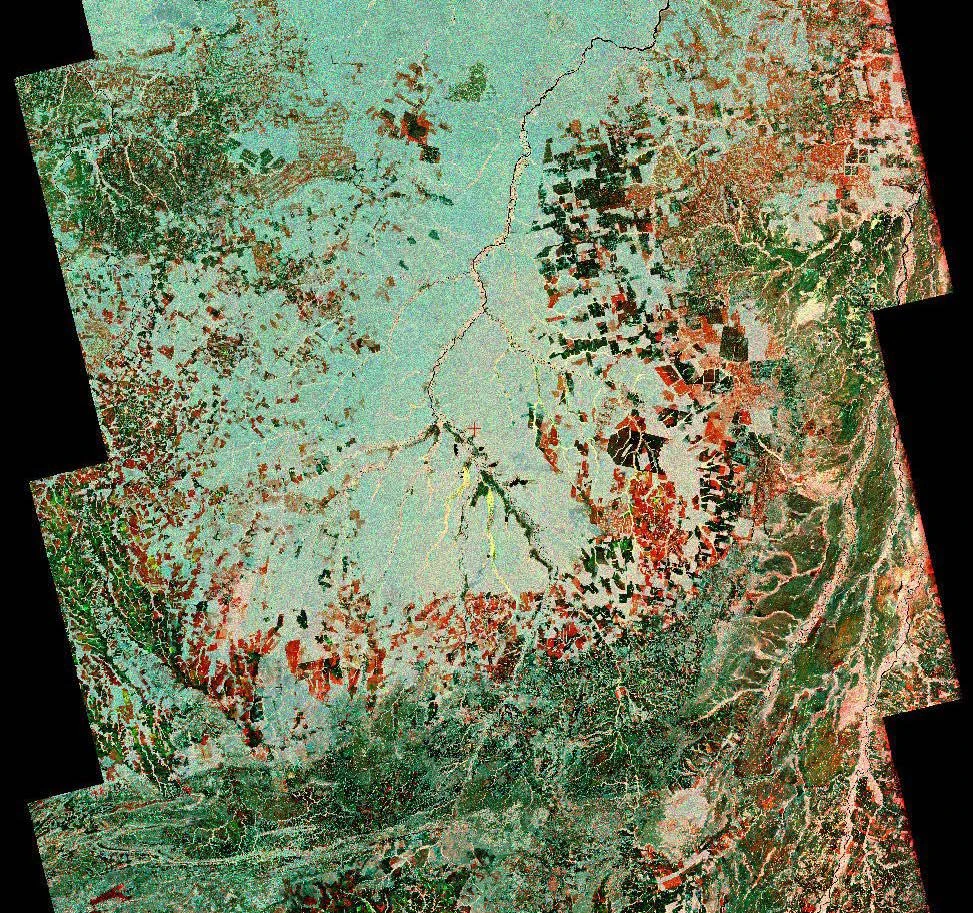
レイバーは、ターゲットを上昇させると、下地よりも早く到着したときに戻ります。レイダーシャドウは、ビューイングジオメトリから直接照明を受けません。 これらの効果は、急な地形と背の高い構造の周りの一般的です。 通常の土地被覆クラスではなく、観察限界を記述します。
SAR幾何学的観測性ゾーンでは、正確な質問から始めます。 ソフトウェア設定を比較する前に決定と数量をステータスします。 結果、それらを認識する地理単位および証拠が検査または分析を変更するかどうかを識別します。 ターゲット条件と代替説明を書いてください。 実際の観察が質問に答えることができるかどうかを判断できる。 出力が異なる意味でプロキシを表すとき、細かい地図は十分ではありません。 短期的な前提条件を保持するので、後ほどの審査者は測定された入力、モデルの選択および解釈を区別できます。
方法へのデータサポートの一致
SAR幾何学的観測性ゾーンの測定基準は、解釈全体で重要である。 レーダー分析は、それらから派生した強度、振幅、相および製品を区別しなければなりません。 取得頻度、偏光、視聴方向、発生角度、処理レベルは観察の一部です。 ダークレーダーピクセルは、いくつかの散乱や幾何学的な条件を表すことができ、明るいピクセルには、1つの貢献ターゲット以上のものが含まれる可能性があります。 正しい製品の説明を読んで、メソッドを選択する前にソース識別子を保存します。 レーダー応答を変更し、盗用代替品をリストできる表面処理プロセスを定義します。 後日、洪水や植生変更、変形を示唆するために、魅力的なコントラストが使用されるときに、この物理的なフラミングは不可欠です。
トレーサブルな解析を準備する
センサーの幾何学および適した地形か表面情報を使用して、影響する地域を識別します。 利用可能なビューを昇順と降下する視点。 幾何学的不確定性マスクを、別々にサーブします。
SAR幾何学的観測性ゾーンの準備は、次の証拠を保持する必要があります。 利用可能なレーダー製品に適した文書処理パスを使用します。 校正、騒音処理、幾何学的補正、放射線測定地形処理は、異なる目的を持っています。 線形または記号論理単位を明示的に保存し、その意味に適する算術を適用します。 関連する軌道と高度の実証を保持します。. 空間詳細と統計的な動作を変更しているため、フィルタリングや近接サポートを記録します。 フェーズベース方式では、強度のみのイメージは、必要な複雑な観察や干渉処理を置き換えることができません。 地形影、レイオーバー、低信号領域を分析する前に検査し、マップされた位置をテーマとした解釈を割り当てるのではなく、不適切なクラスを保持します。
代表的なパイロットをテストする
SAR幾何学的な観測性ゾーンのパイロットは実際の受信ワークフローに対処すべきである。 通常の条件と難易度例外を含む代表的なパイロットから始まります。 関連する境界、混合された表面、欠落観察および既知の参照の場所を含んで下さい。 ソースメタデータと一緒に、手動でチェックした数値例をいくつか保存します。 結果と独立した読者や実用的な計算と比較します。 パイロットは、正しい式が間違ったユニット、バンドオーダー、または妥当性処理によって支配される可能性があるため、輸出を通じてソース選択からの完全なパスをテストする必要があります。 パイロットが理解したら、後方修正の参考として保持します。
トピック固有の解釈リスクを認識
暗い影は滑らかな水に似ることができ、明るい敷物はターゲットから強い散乱に類似することができます。 トレーニングラベルが無視するジオメトリを無視すると、分類器はこれらのアーティファクトを学習できます。 一方の観覧方向は、別のことができない機能を観察することができます。
SAR幾何学的観測性ゾーンのレビューは、計算が完了した後に続行する必要があります。 レーダー結果を幾何学的および環境条件で実際に観察した評価する。 湿気、荒さ、構造および獲得の相違は同じような強度の変更を作り出すことができます。 フェーズベースのインフェレンスは、装飾、大気影響および参照の仮定に注意を要求します。 取得時間に近い独立した証拠を使用して、安定した制御と既知のターゲットを比較します。 出力ピクセルの間隔だけでなく、効果的な処理サポートで境界と小さな機能を確認します。 別のセンサーが参照情報に貢献し、そのタイミングと独自の制限を保持する場所。 明らかに明らかな検出としてカバレッジとアンビギティを説明するときにレーダー由来の候補マップが運用的に有用になります。
イラストの一例を通した作業
幻覚的な谷洪水研究のために、急な尾根の背後にある暗い領域は幾何学的に影されています。 強度が低いため、インバウンドを呼び出すと、イベントレポートにイルミネーションが欠落する。
SAR幾何学的観測性ゾーンの推論例は、意図的に限られた役割を持っています。 本記事の一例は、イラストであり、報告されたプロジェクト結果、精度要求、パフォーマンス保証ではありません。 運用上の理由をつかまえて、測定したプロジェクト値で仮定を置換します。 単位、観察日および関連するデノミネーターを目に見える保ちます。 合理的な代替マスク、参照またはパラメータが決定を変更する場合、感度を報告し、実用的な証拠を得る。 異常な場所は、観察されたものの不確実性を解決しません。 最も説得力のある物語を生成するパラメータを選択することではなく、未解決のケースを明示的に保持します。
独立した証拠に対する評価
ソースのイメージと補完的な観察で幾何学的予測を比較します。 観察性クラスで性能評価 正確な情報発信者から、明示的な開示と報道報告のみ、不適切な領域を保管してください。
独立した評価は、結果が利用される母集団や地域、その条件を代表する必要があります。パラメータ選択やモデル訓練に使う観測と、性能評価に使う観測を分けてください。明確な対象だけでなく、判別が難しい非対象例も含め、欠測または観測不能な領域の情報を保持します。参照データの時刻と空間的な観測範囲は、実行可能な限り一致させます。不一致が生じた場合は、解析と参照証拠の両方を調べてください。参照測定にも不確かさがあるため、地図に無理に合わせることは妥当な修正方法ではありません。
有用なスケールで不確実性を報告する
SAR幾何学的観測性ゾーンでは、その結果は実証済みのスコープを保持しなければなりません。 意図した決定のスケールで不確実性を見直します。 ピクセル間隔、有効なセンサー サポート、処理の近傍および管理の単位は実質的に異なる場合があります。 再サンプルされたピクセルは、多くの独立した観察を生成しません。 エリアの要約のために、有効なカバレッジと除外を保存します。候補機能では、検出の自信とソースの日付を保存します。 証拠が許可するローカルの変化から別の系統的な効果。 小さな平均誤差は、まれなクラス、特定の材料または代表的な領域で、結果的な偏差を除外しません。 評価で示したスコープを報告する。
使用可能な GIS および分析の証拠を提供して下さい
影、敷設、適切な観察層を、テーマとした結果で実現します。 ITSensingモニタリングワークフローは、これらのマスクを使用して、正直な未知のクラスとガイド取得またはフィールドフォローアップを維持することができます。
SAR幾何学的観測性ゾーンのハンドオーバーは、作者の環境の外で理解できるはずです。 関連する地理空間データと簡潔なデータ辞書とともにアクセス可能な概要を配信します。 安定した識別子、ソース参照、観察日、処理バージョン、調整基準および品質フィールドを保持します。 未知の領域と、例外レジスタで次の有用なチェックを記述します。 受取アナリストにサンプル項目を見つけるよう依頼し、証拠を特定し、その制限を解釈します。 実用的なレビューは、ファイルインテグレーションチェックが検出できない状態を明らかにすることができます。 変更の理由を保存し、後で変更した方法は新しい観察や変更方法に追跡することができます。
ITSensing ワークフローを実入で評価
SAR幾何学的観測性ゾーンのクラウドリモートセンシングソフトウェアを評価する場合、文書化されたパイロットを使用します。 製品の比較を使用して、代表的なデータで完全なワークフローをテストします。 ITSensingは衛星発見、ラスターおよびスペクトル分析のためのクラウドワークスペースを提示します, 機械学習, GeoAI, モデル構築とPythonベースの作業. これら広範な機能は、ここに記述するすべての専門的方法がネイティブボタンであるか、またはすべての外部サービスが直接接続することを確立しません。 実際の文書化されたツール、サポートされた入力およびエクスポートパスを確認してください。 パイロット証拠と独立した検証を保持し、再発を選択する前に ワークフロー. 製品リンクは評価のエントリーポイントであり、科学的解釈はデータとメソッドに縛られたままです。