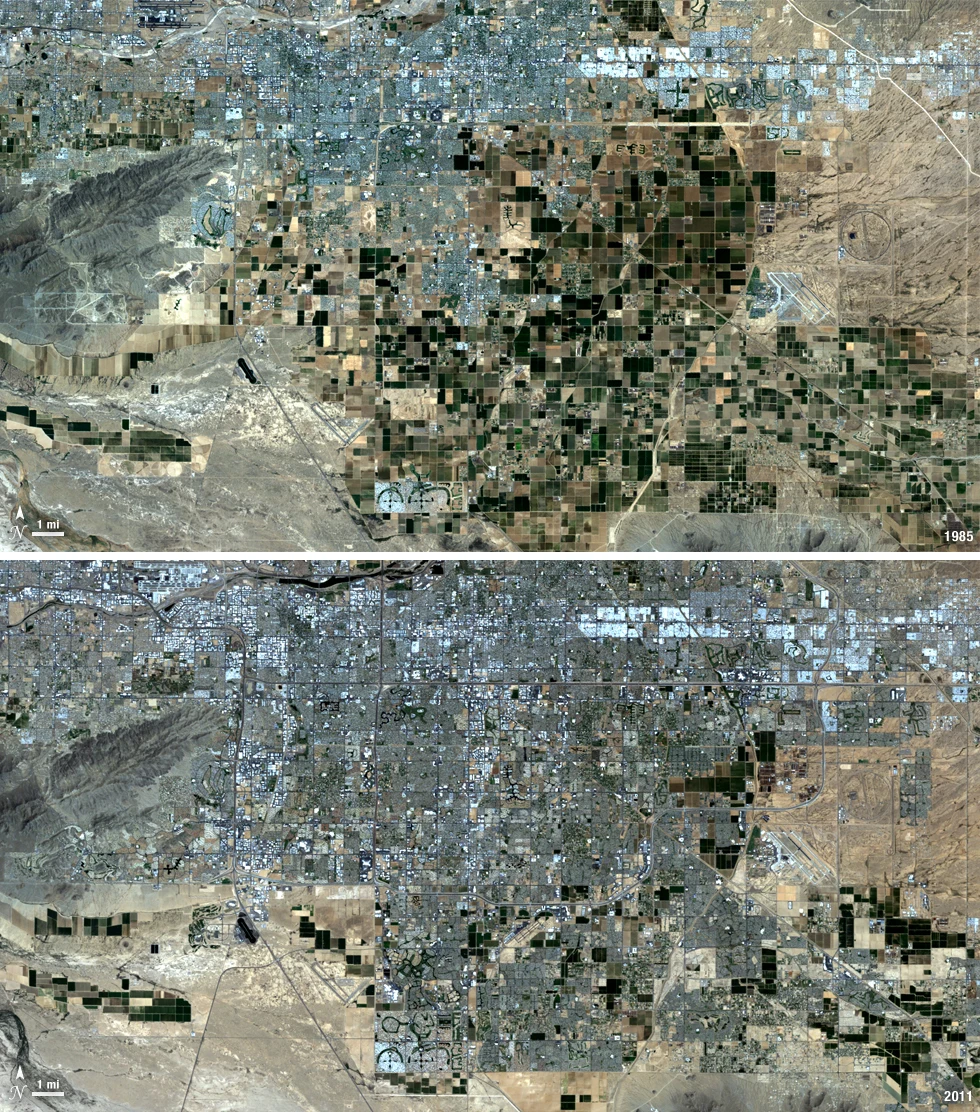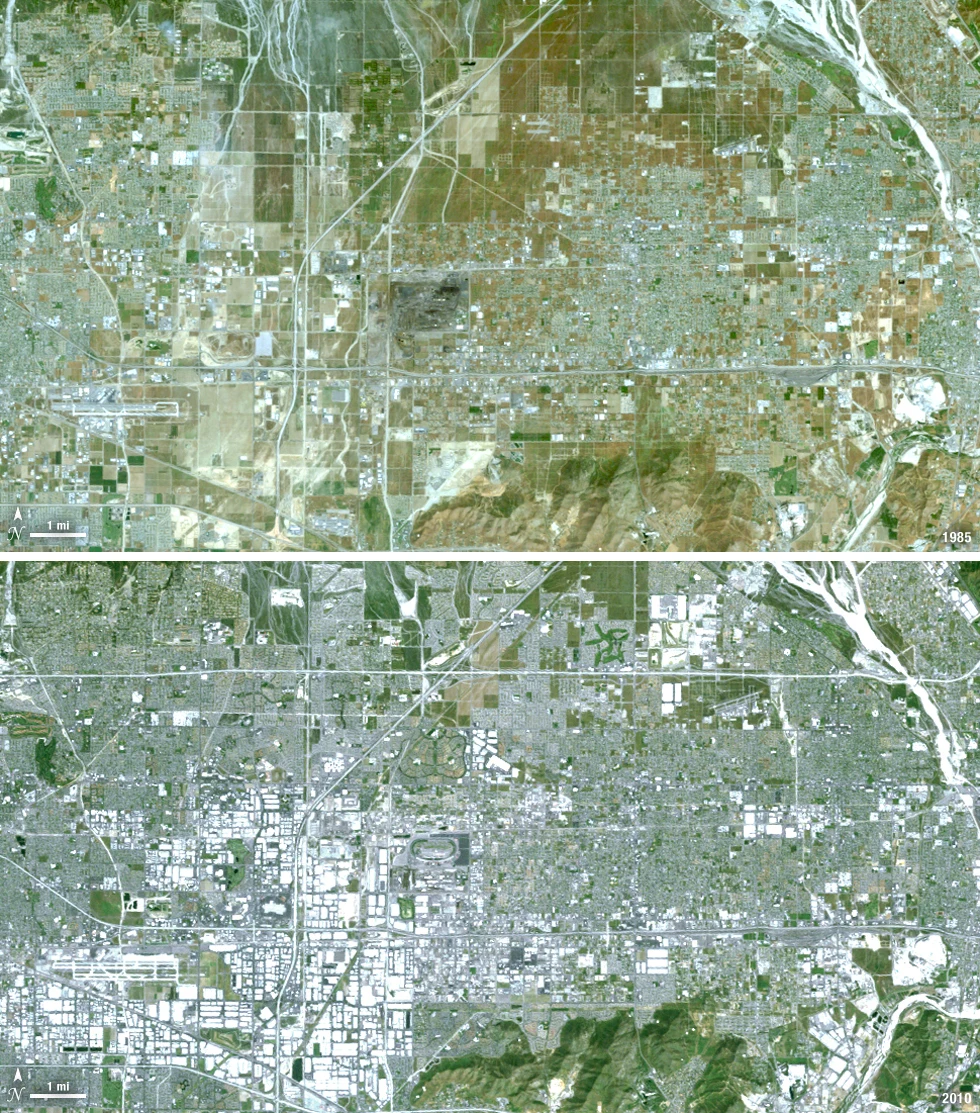
SPOT 5の対策となぜそれが重要であるのか
SPOT 5 は、高解像光学イメージングとステレオ関連機能を組み合わせたものです。 加工および検証チェーンの異なる加工と関連製品が表現されたイメージと関連製品。
実用的なレビュー質問は、歴史的なビルトアップ拡張と広い地形コンテキストを再構築しています。 これにより、ミッションは、衛星仕様をより良いマッピングの一般的な約束として扱う代わりに、プロジェクトで定義された役割を与えます。 目的の決定を変更する物理的変数、地理的範囲、観察期間、および最小の特徴を識別することによって開始します。 適切な機器は、測定および利用可能な製品が、防御可能なレベルの不確実性でその質問に答えることができる1つです。
SPOT 5の場合、中央解釈リスクは、処理された高線表示製品がネイティブの多面的またはベアアースの高度化証拠に間違いを及ぼさないことです。 最終的なマップのデータ選択、処理、検証、およびワードリングに影響を及ぼすリスク。 ピクセル以上の視覚的なコントラストは、測定された量と要求される結論の誤った一致を解決しません。 別のセンサー、フィールドの観察、または補助的なデータセットが必要とされるかどうかを評価しながら、ミッション固有の制限を確認できます。
ステレオジオメトリが表面になる方法を理解する
ステレオマッピングは、異なる位置から見た対応する画像機能を特定し、ビューティメトリクスを使用して三次元の面を再構築します。 並行トラックとクロストラックペアには、異なる気道的および幾何学的特性があります。 適切な重複、画像の質感、照明、センサーの幾何学的ニーズに適しています。 クラウド、水、繰り返しパターン、深みのあるシャドウ、およびオクルージョンは、マッチングの信頼性を低下させ、ギャップを生成できます。
再建された表面は、木や建物を含む可視対象物に続いています。 ベアアースの地形モデルが自動でない。 グラウンドフィルタリングまたはマニュアル編集は、独自の仮定と検証要件を備えた追加の処理ステップです。 特に、ターゲットや構造がステレオ製品を形成するために使用される画像間で変更された場所、マッチングの自信、ギャップ、および取得日を保存します。
検証高さと水平位置を一緒に
独立した制御を使用して、互換性のある水平および垂直参照システム。 地形勾配、建物エリア、オープングラウンド、植生、画像のエッジを1つの集計誤差のみを報告するのではなく、別にチェックしてください。 系統的な水平な不一致は斜面の高さの間違いになることができますが、不正確な datum は広い縦のオフセットを作成できます。 明らかな地形変更を解釈する前に、これらの参照の問題を修正します。
斜面、可視性、排水、音量などの派生な製品は、ステレオモデルの不確実性と表面定義を継承します。 視覚的に説得力のある丘の陰影は絶対高さかローカル工学適性を確かめません。 最終的なGISの面マッピングと地上調査証拠の区別を保持し、意図した決定がより正確または異なる地形表面を必要とする追加の制御を収集します。
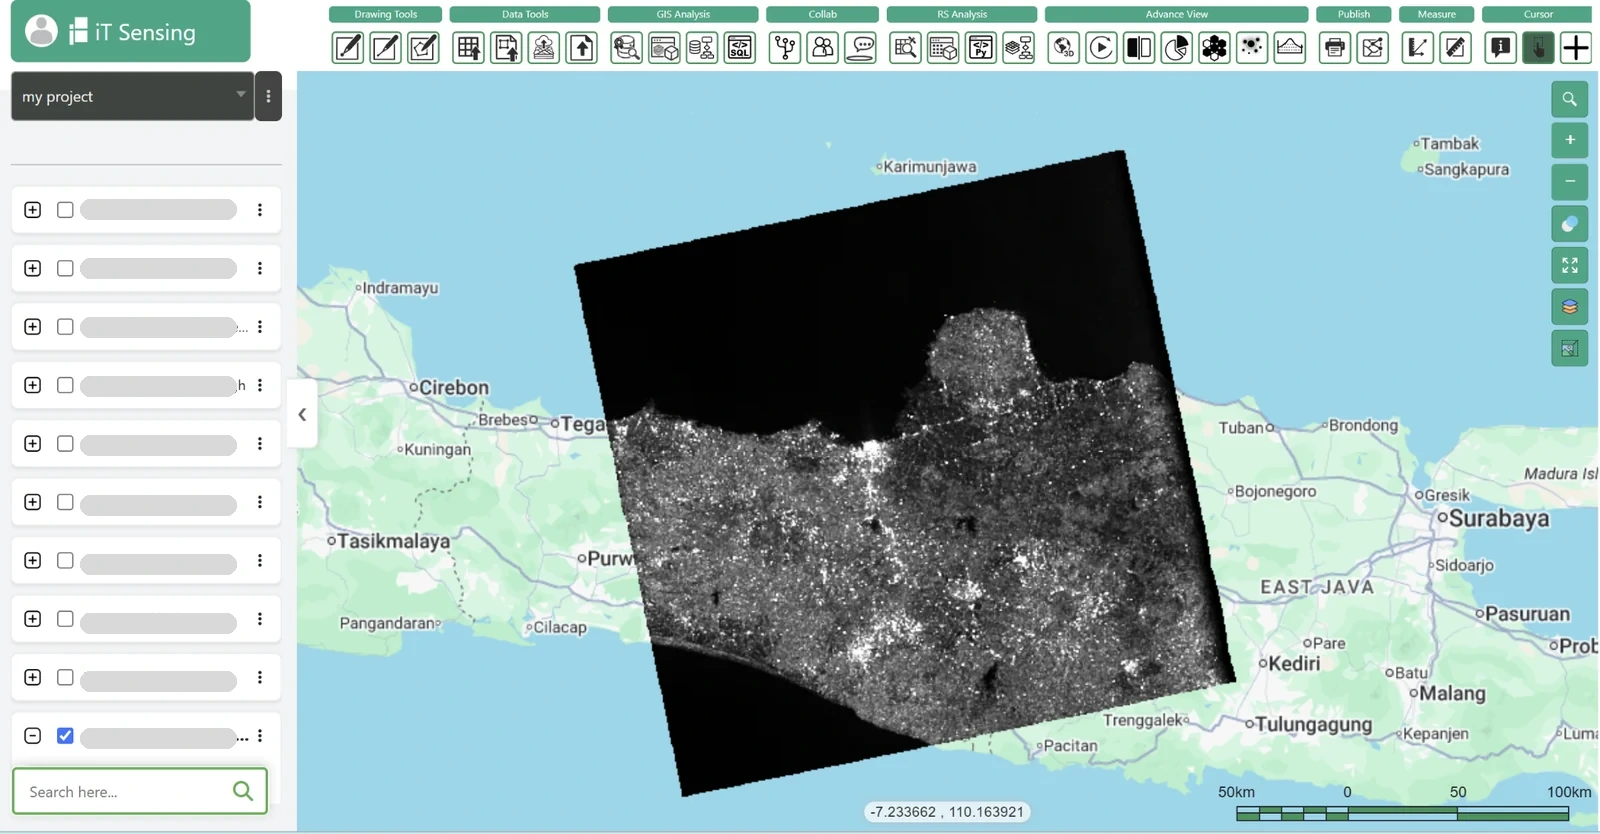
ワークフロー 人 SPOT 5
被覆開始ワークフローは、誘導面製品からマッピングイメージを分離し、各幾何学と取得日を確認することです。 入力シーン識別子、処理コレクション、取得タイムスタンプ、品質排除、出力定義で文書化されたシーケンスを作る。 大規模なバッチを実行する前に、代表的な観察を点検します。 この小さなレビューは、多くの場合、欠落したバンド、非支持された検索条件、幾何学の不一致、またはその他のすべてのエクスポートされたレイヤーを介して推進するアーカイブギャップを露出します。
ソース測定と誘導されたインジケータを別々に保ちます。 A GIS は両方を表示できますが、そのメタデータは選択した SPOT 5 製品から直接どのレイヤーが来るかを説明しなければなりません。また、追加の分類、補間、統計要約、または物理的なモデルを含みます。 マスクや不確実性情報を結果に保管します。 集計や再サンプリングによる解析変更が拡大した場合、ソース機器が新しいレポートユニットを直接測定したことを暗黙するのではなく、その変換を記録します。
繰り返し可能なワークフローは、見つかりがなくなったり、観察を拒否したりするための明確なルールも必要です。 重要なイベントを通じて、データをゼロに置き換えたり、サイレントに割り込みたりしないでください。 対象領域の観察量と、実際に結果に寄与する日付を報告する。 利用可能な証拠が元の質問に答えることができない場合、地理的または一時的な主張を狭くするか、管理結論を示す前に補完的な観察を得る。
イラスト通訳チェック
イラストのステレオペアでは、密なポイントクラウドは屋上とツリートップをカバーしていますが、リザーバーにギャップがあります。 それらのギャップを埋めると、測定された水や地上の高度を作成せずに連続した火傷が作成されます。 マッチング品質レイヤーを保存し、独立したチェックポイントをテストし、表面をラベル付けします。 プロジェクトの必要が生じた排水モデル、追加のフィルタリング、制御、または観察は、ラスターがその作業をサポートする前に必要となる場合があります。
同じロジックは、歴史的ビルトアップ拡張と広い地形コンテキストを再構築するターゲット質問に適用されます。 比較設計として例を使用して、その仮説条件を実際のシーンと参照メタデータに置き換えます。 SPOT 5.の公開性能結果ではありません。 再現性のある解釈は、観察が要求をサポートし、どの部分がテストが必要な前提に依存しているかを確認するために、別のアナリストのために可能にする必要があります。
検証、仕様、および責任ある比較
SPOT 5を独立した証拠から評価し、互換性のある時間とスケールで同等の量を測定します。 検証の観察は、トレーニングやチューニングの入力とは別々に保ちます。 典型的な条件と困難な環境の両方を含み、クラスまたは表面タイプによって重要なエラーを報告し、意図した決定に影響を及ぼします。 便利なサブセットから1つの魅力的なシーンや高い合意の統計は、異なる領域、季節、または処理バージョンにわたってパフォーマンスを確立しません。
製品の設計や製品文書の検証には、以下の公式の参照を使用してください。 運用状況、取得スケジュール、アーカイブ保持、処理コレクション、商用条件、アクセスメカニズムの変更、実際のプロジェクト日の詳細をご確認ください。 わずかな軌道の繰り返しまたは広告された解像度は、特定のターゲットに使用可能な観察が存在することを証明しない機器またはサービス仕様です。 候補者のミッションを比較したり、監視頻度を計画するときにこの差別を保存します。
元のシーン識別子、プロバイダ、製品バージョン、参照、ユニット、マスク、および処理パラメータを含むエクスポートマニフェストを保持します。 今回のレコードは、カタログインターフェースが変更しても後日レビューが可能となります。 また、地図の外観に依存することなく、新たに取得した観察から変更されたアルゴリズムを区別するために、コラビオレータが許可されます。
証拠を iT Sensing プロジェクトに持って来る
文書化された iT Sensing ワークフロー を使用して、衛星データ検出、ラスター解析、モデル開発、および結果 GIS コンテキストを整理します。 SPOT 5 の場合、まず、必要な製品、フォーマット、品質フィールド、および処理の操作が特定のワークスペースまたは取得チャネルが使用しているかどうかを確認します。 この記事では、ミッションをレビューします。すべての機器製品が自動的に利用可能、ライセンス、または特定のサブスクリプション内で完全に処理されることを主張しません。
便利なハンドオーバーは、歴史の蓄積された拡張と広い地形コンテキストを再構築し、有効な観察フットプリントを保持し、結論の背後にある証拠を述べているソースリンクマップと分析表です。 結果をプロジェクト文書と関連するデータ選択レコードにリンクして、コラビタが比較を繰り返すことができます。 測定、処理、不確実性、意図した行動の明確なアカウントは視覚的に説得力のある地図を越える衛星画像実用的な価値を与えます。