界定观察和决定
侧视雷达记录了斜距几何,因此地形影响着返回出现的地方和它有多亮. 几何地形校正将观测置于地图参考文献中. 辐射地形正常化涉及对散射现象的关联但不同的影响。
对于地形修正雷达产品,从一个精确的问题开始. 在比较软件设置之前, 请说明决定和数量 。 确定谁将使用结果、他们所认识的地理单位以及哪些证据会改变检查或分析。 写下目标条件和可行的其他解释 这使得可以判断该方法的实际观察是否能够回答问题. 当输出代表着一个不同含义的代词时,细微的映射图是不够的. 保留一个简短的假设登记册,以便以后的审查者能够区分所计量的投入、模型选择和解释。
匹配数据支持到方法
地形校正雷达产品的测量基础在整个解释过程中都很重要。 雷达分析必须区分强度、振幅、相和由此产生的产品。 获取频率,极化,取景方向,事件角度和处理水平是观测的一部分. 暗雷达像素可以代表几种散射或几何条件,亮度像素可以包含多个贡献目标. 在选择方法之前,读取准确的产品描述并保存源标识符. 界定可改变雷达响应的表面过程,并列出可行的替代办法。 这种物理框架在后来利用吸引力对比来暗示洪水、植被变化或变形时至关重要。
编写一份可追踪分析
使用合适的轨道信息和有文件记载的高架模型. 指定输出网格和插值,然后保留悬浮和阴影遮罩。 确认处理是否只包括几何或还包括辐射地形处理.
准备地形整改雷达产品,应当保存下列证据. 使用与可用的雷达产品相适应的有文件记录的处理路径. 校准、噪音处理、几何校正和辐射地形处理的目的不同。 明确保留线性或对数单位,并应用适合其含义的算术. 保持轨道和高程来源 相关。 记录过滤和邻里支持,因为它们改变了空间细节和统计行为. 对于基于相位的方法,仅限强度的图像不能取代所需的复杂观测和干涉处理. 检查地形阴影、悬浮和低信号区域,然后进行分析,保留一个无法观察的类别,而不是将每个绘图位置都指定为专题解释。
测试具有代表性的飞行员
地形校正雷达产品的试点应当针对实际接收的工作流程. 首先是一个具有代表性的飞行员,其中包含普通条件和困难的例外。 包括相关边界,混杂表面,缺失的观测和已知的参考位置. 将一些手动检查的数字示例与源元数据一起保存 。 将结果与独立读者或计算结果进行实际比较. 飞行员应当通过导出测试从源选择的完整路径,因为正确的公式仍然可能被错误的单位,带令或有效性处理破坏. 一旦对试点的理解得到保留,作为日后修订的一个参考。
承认特定专题的解释风险
地形修正地图无法恢复雷达阴影中缺失的信息,也无法将每一个悬浮物都分解。 DEM误差和植被高度会影响对齐. 把所有修正的像素都当作同样可靠的,隐藏了重要的几何限制.
计算完成后,应当继续对地形校正雷达产品进行审查. 评价实际观测到的几何和环境条件的雷达结果。 湿度,粗糙度,结构和获取差异可以产生类似的强度变化. 基于阶段的推断还需要注意装饰关系,大气影响和参考假设. 比较稳定控制与已知改变目标,使用接近获取时间的独立证据. 在有效的处理支持中审查边界和小的特征,而不仅仅是输出像素间隔. 如果另一个传感器提供参考信息,则保留其时间和自身限制。 雷达生成的候选地图,如果能像表面探测一样清楚地解释覆盖范围和模糊性,则在业务上是有用的。
通过一个示例开展工作
在说明性的山谷中,即使经过地图投影,明亮的山坡和暗的对立的山坡也仍然可能很难。 它们的对比可以反映视几何而非水分梯度.
地形修正雷达产品的推理例子具有故意有限的作用。 本条中的例子具有说明性,不是所报告的项目结果、准确性索赔或履约保证。 在实际使用推理之前,用已计量的项目值取代其假设。 保持单位,观测日期和相关分母的可见性. 如果合理的替代面具、参考物或参数改变决定,报告这种敏感性,并在可行的情况下获得更好的证据。 额外小数位并不能解决所观察到的不确定性。 明确保留未结案件,而不是选择产生最有说服力的说明的参数。
对照独立证据进行评估
请检查access-date=中的日期值 (帮助) 稳定特征,地形过渡和独立参考. 与普通的暗面分开审查悬浮和阴影. 将重复的购置与预定的更改分析的兼容取景方向进行比较。
独立评估应代表成果实际使用的人群或区域及其条件。用于选择参数或训练模型的观测,应与用于评估性能的观测分开。除明显目标外,还应包括难以区分的非目标案例,并保留缺测或无法观测区域的信息。应尽可能匹配参考数据的时间和空间覆盖范围。出现不一致时,应同时检查分析结果与参考证据。参考测量本身也可能存在不确定性,因此强行使其符合地图并不是有效的纠正方法。
报告有用尺度的不确定性
对于地形校正雷达产品,结果必须保持其显示的范围。 审查所要决定的规模上的不确定性。 像素间隔,有效的传感器支持,处理邻里和管理单位可以有很大的不同. 许多重印的像素并不创建许多独立的观测. 对于一个区域摘要,保留有效的覆盖面和排除;对于一个候选特征,保留检测信心和源日期。 在证据允许的情况下,将系统效应与本地变化分开。 小小的平均误差不排除在罕见的类别、特定物质或代表性不足的区域出现相应的偏差。 报告评价所显示的范围。
提供可用GIS和分析证据
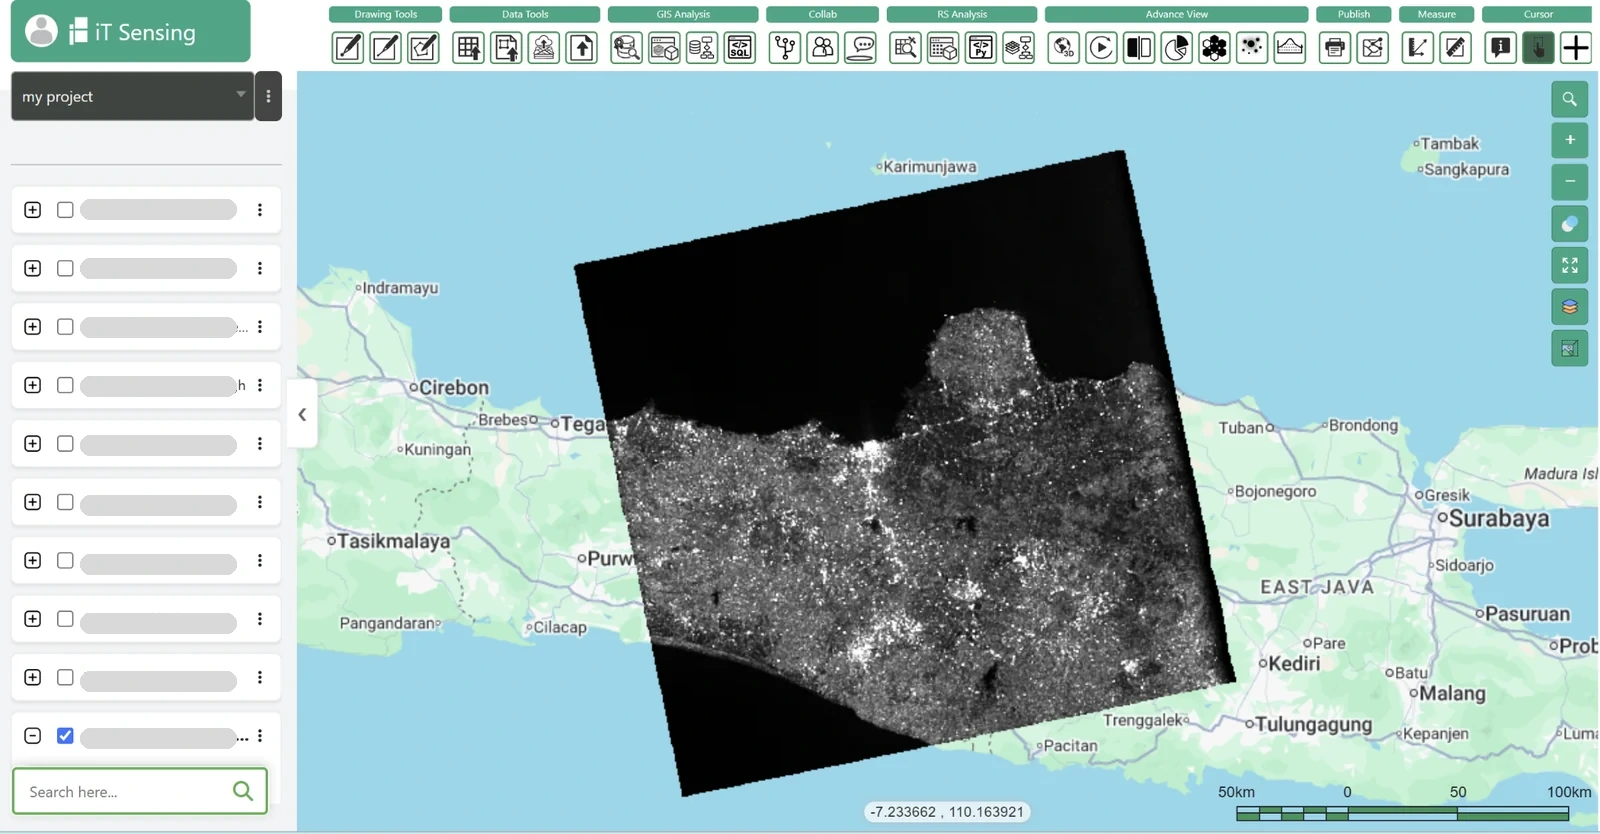
输出高程出处、校正设置和几何有效性罩。 对SAR个光栅的ITSensing个分析应保留这些限度,而不是将每个绘图的电池解释为等效地面观测。
地形校正雷达产品的移交,在作者环境之外仍应可以理解. 提供无障碍概览,同时提供相关地理空间数据和简明数据词典。 保留稳定的识别资料,源参考文献,观测日期,处理版本,协调参考文献和质量字段. 解释未知区域, 并在例外记录中解释下一个有用的检查 。 要求接收分析师找到样本物品,鉴定其证据,并解释其局限性. 这一实际审查可能揭示出文件完整性检查无法发现的缺失上下文。 保留修改的理由,以便以后的修改可以追溯到新的观察或改变的方法.
用实际投入评估ITSensing 工作流程
在评估云遥感软件用于地形校正雷达产品时,使用有文件记载的飞行员. 利用产品比较法测试一个完整的工作流程与代表性数据. ITSensing介绍了卫星发现、光栅和光谱分析的云工作空间,机器学习、GeoAI、模型建筑和Python基工作。 这些广泛能力并不能确定本文所述的每一种专门方法都是本地按钮,或每个外部服务直接连接。 检查实际的文档工具, 支持的输入和导出路径 。 在选择反复发生的工作流程之前,保留试点证据和独立验证. 产品链接是评价的切入点,而科学解释仍然与数据和方法挂钩。