अवलोकन और निर्णय को परिभाषित करना
ऑप्टिकल परावर्तन और रडार बिखरने सतह के साथ विभिन्न बातचीत का निरीक्षण करते हैं। उनका संयोजन कुछ कार्यों को बेहतर बना सकता है, खासकर जब बादल ऑप्टिकल कवरेज को सीमित करते हैं, लेकिन पूरक भौतिकी हर तारीख और पैमाने पर पूरक जानकारी की गारंटी नहीं देता है।
बहुसेंसर ऑप्टिकल रडार सुविधाओं के लिए, सटीक सवाल के साथ शुरू करें। सॉफ्टवेयर सेटिंग्स की तुलना करने से पहले निर्णय और मात्रा को स्टेट करें। यह पहचानें कि कौन परिणाम का उपयोग करेगा, भौगोलिक इकाइयां जो वे पहचानती हैं और कौन सा सबूत निरीक्षण या विश्लेषण बदलेगा। लक्ष्य की स्थिति और संभावित वैकल्पिक स्पष्टीकरण को नीचे लिखें। यह निर्णय लेना संभव बनाता है कि विधि का वास्तविक अवलोकन प्रश्न का उत्तर दे सकता है। जब उत्पादन एक अलग अर्थ के साथ प्रॉक्सी का प्रतिनिधित्व करता है तो एक बेहतरीन दिखने वाला नक्शा पर्याप्त नहीं है। एक लघु धारणा रजिस्टर बनाए रखने के लिए इसलिए बाद में समीक्षकों को मापा इनपुट, मॉडल विकल्प और व्याख्या को अलग कर सकते हैं।
विधि के लिए डेटा समर्थन का मिलान करें
बहुसेंसर ऑप्टिकल रडार के लिए माप का आधार पूरे अनुवाद में मामलों की सुविधा देता है। रडार विश्लेषण को उनमें से प्राप्त तीव्रता, आयाम, चरण और उत्पादों को अलग करना चाहिए। अधिग्रहण आवृत्ति, ध्रुवीकरण, देखने की दिशा, घटना कोण और प्रसंस्करण स्तर अवलोकन का हिस्सा हैं। एक डार्क रडार पिक्सेल कई बिखरे या ज्यामितीय स्थितियों का प्रतिनिधित्व कर सकता है, और एक उज्ज्वल पिक्सेल में एक से अधिक योगदान लक्ष्य हो सकता है। एक विधि चुनने से पहले सटीक उत्पाद विवरण और स्रोत पहचानकर्ता को संरक्षित करें। सतह प्रक्रिया को परिभाषित करें जो रडार प्रतिक्रिया को बदल सकती है और संभावित विकल्पों की सूची बना सकती है। यह भौतिक फ़्रेमिंग आवश्यक है जब एक अपीलीय विपरीत बाद में बाढ़, वनस्पति परिवर्तन या विरूपण का सुझाव देने के लिए प्रयोग किया जाता है।
एक अनुरेखण विश्लेषण तैयार करना
देशी समर्थन, तिथियों और मास्क को बनाए रखते हुए ग्रिड और विश्लेषण इकाइयों को संरेखित करें। स्वीकार्य अस्थायी धुंध को परिभाषित करें। ऑप्टिकल-केवल, रडार-केवल और संयुक्त मॉडल की तुलना उसी स्वतंत्र मूल्यांकन डिजाइन और परिचालन उपलब्धता धारणाओं का उपयोग करके करें।
बहुसेंसर ऑप्टिकल रडार सुविधाओं के लिए तैयारी निम्नलिखित सबूतों को संरक्षित करना चाहिए। उपलब्ध रडार उत्पाद के लिए उपयुक्त एक दस्तावेजीकृत प्रसंस्करण पथ का उपयोग करें। अंशांकन, शोर हैंडलिंग, ज्यामितीय सुधार और रेडियोमेट्रिक इलाके उपचार के अलग-अलग उद्देश्य हैं। रैखिक या लघु इकाइयों को स्पष्ट रूप से संरक्षित करें और उनके अर्थ के अनुकूल अंकगणित लागू करें। कक्षा और ऊंचाई की सिद्धि को बनाए रखें जहां प्रासंगिक हो। रिकॉर्ड फ़िल्टरिंग और पड़ोस समर्थन क्योंकि वे स्थानिक विस्तार और सांख्यिकीय व्यवहार को बदल देते हैं। चरण आधारित विधियों के लिए, तीव्रता केवल इमेजरी आवश्यक जटिल अवलोकनों और इंटरफेरोमेट्रिक प्रोसेसिंग को प्रतिस्थापित नहीं कर सकती है। विश्लेषण से पहले क्षेत्र की छाया, layover और कम संकेत क्षेत्रों का निरीक्षण करना और हर मैप्ड स्थान को एक विषयगत व्याख्या सौंपने के बजाय एक अवज्ञाजनक वर्ग बनाए रखना।
प्रतिनिधि पायलट का परीक्षण करें
बहुसेंसर ऑप्टिकल रडार सुविधाओं के लिए एक पायलट वास्तविक प्राप्त करने कार्यप्रवाह को संबोधित करना चाहिए। एक प्रतिनिधि पायलट के साथ शुरू होता है जिसमें साधारण स्थितियां और कठिन अपवाद होते हैं। प्रासंगिक सीमाओं, मिश्रित सतहों, लापता टिप्पणियों और ज्ञात संदर्भ स्थानों को शामिल करें। कुछ मैन्युअल रूप से जाँच किए गए संख्यात्मक उदाहरणों को सोर्स मेटाडाटा के साथ सहेजें। एक स्वतंत्र पाठक या गणना के साथ परिणाम की तुलना करें जहां व्यावहारिक हो। पायलट को निर्यात के माध्यम से स्रोत चयन से पूरा पथ का परीक्षण करना चाहिए, क्योंकि एक सही सूत्र अभी भी गलत इकाइयों, बैंड ऑर्डर या वैधता हैंडलिंग द्वारा कम किया जा सकता है। एक बार पायलट को समझा जाता है, इसे बाद में संशोधनों के लिए एक संदर्भ के रूप में बनाए रखा जाता है।
विषय-विशिष्ट व्याख्या जोखिम को पहचानें
एक संयुक्त मॉडल सतह के गुणों के बजाय तारीख या क्षेत्र कलाकृतियों का उपयोग कर सकता है। ऑप्टिकल अवलोकन मिसिंग इसके इनपुट वितरण को बदल सकता है। विभिन्न संकल्पों को समान पिक्सल में बदलना उनकी सूचना सामग्री को बराबर नहीं करता है।
बहुसेंसर ऑप्टिकल रडार सुविधाओं की समीक्षा को गणना पूरा करने के बाद जारी रखना चाहिए। वास्तव में ज्यामिति और पर्यावरणीय परिस्थितियों में रडार परिणाम का मूल्यांकन करें। नमी, खुरदरापन, संरचना और अधिग्रहण अंतर समान तीव्रता में बदलाव का उत्पादन कर सकते हैं। चरण आधारित अनुमानों को भी सजा, वायुमंडलीय प्रभाव और संदर्भ धारणाओं पर ध्यान देने की आवश्यकता होती है। स्थिर नियंत्रण और ज्ञात बदलाव लक्ष्य की तुलना में, अधिग्रहण समय के करीब स्वतंत्र साक्ष्य का उपयोग करना। प्रभावी प्रसंस्करण समर्थन पर सीमाओं और छोटी विशेषताओं की समीक्षा करें, न केवल आउटपुट पिक्सेल स्पेसिंग। जहां दूसरा सेंसर संदर्भ जानकारी का योगदान देता है, उसकी समय और अपनी सीमाओं को बनाए रखता है। जब यह कवरेज और अस्पष्टता को स्पष्ट रूप से स्पष्ट रूप से पता लगाने के रूप में बताता है तो एक रडार-विक्रेता वाला उम्मीदवार मानचित्र ऑपरेशनल रूप से उपयोगी हो जाता है।
उदाहरण के माध्यम से काम करना
एक उदाहरणात्मक फसल वर्गी की कल्पना करें जिसका ऑप्टिकल परत इसके रडार परत की तुलना में बाद में विकास चरण से आता है। बेहतर प्रशिक्षण फिट आंशिक रूप से उस क्षेत्र के लिए विशिष्ट फसल कैलेंडर को प्रतिबिंबित कर सकता है और रोपण तिथियों के अलग होने पर विफल हो सकता है।
बहुसेंसर ऑप्टिकल रडार सुविधाओं के लिए तर्क उदाहरण में जानबूझकर सीमित भूमिका होती है। इस लेख में उदाहरण स्पष्ट है और यह एक रिपोर्ट परियोजना परिणाम, सटीकता दावा या प्रदर्शन गारंटी नहीं है। तर्क के संचालन से पहले मापा परियोजना मूल्यों के साथ अपनी धारणाओं को बदलें। इकाइयों, अवलोकन तिथियों और प्रासंगिक विषयक दृश्यमान रखें। यदि एक उचित वैकल्पिक मुखौटा, संदर्भ या पैरामीटर निर्णय को बदल देता है, तो उस संवेदनशीलता की रिपोर्ट करें और बेहतर सबूत प्राप्त करें जहां व्यावहारिक हो। अतिरिक्त दशमलव स्थान अनिश्चितता को हल नहीं करते हैं। अनसुलझ मामलों को स्पष्ट रूप से उस पैरामीटर का चयन करने के बजाय जो सबसे अधिक प्रेरक कथा पैदा करता है।
स्वतंत्र साक्ष्यों के खिलाफ मूल्यांकन
क्षेत्र, तारीख या क्षेत्रों को इच्छित तैनाती के अनुसार पकड़ो। टेस्ट यथार्थवादी लापता-data मामलों और वर्ग विशेष त्रुटियों का आकलन। मापा प्रदर्शन लाभ के साथ पूर्ण अधिग्रहण और प्रसंस्करण लागत की तुलना करें।
स्वतंत्र मूल्यांकन को उस जनसमूह और परिस्थितियों का प्रतिनिधित्व करना चाहिए जहाँ परिणाम इस्तेमाल होगा। पैरामीटर चुनने या मॉडल को प्रशिक्षित करने वाले प्रेक्षणों को प्रदर्शन जाँचने वाले प्रेक्षणों से अलग रखें। स्पष्ट लक्ष्यों के साथ कठिन गैर-लक्षित उदाहरण भी शामिल करें और अनुपलब्ध या न देखे जा सकने वाले क्षेत्रों की जानकारी बनाए रखें। संदर्भ के समय और स्थानिक मापन-क्षेत्र को यथासंभव मिलाएँ। असहमति होने पर विश्लेषण और संदर्भ प्रमाण, दोनों की जाँच करें। संदर्भ मापन भी अनिश्चित हो सकते हैं; उन्हें नक्शे से जबरन मिलाना वैध सुधार रणनीति नहीं है।
उपयोगी पैमाने पर अनिश्चितता की रिपोर्ट करें
बहुसेंसर ऑप्टिकल रडार सुविधाओं के लिए, परिणामस्वरूप इसके प्रदर्शन का दायरा बनाए रखना चाहिए। अपेक्षित निर्णय के पैमाने पर अनिश्चितता की समीक्षा करें। पिक्सेल स्पेसिंग, प्रभावी सेंसर समर्थन, प्रसंस्करण पड़ोस और प्रबंधन इकाइयों में काफी भिन्न हो सकते हैं। कई resampled पिक्सल कई स्वतंत्र अवलोकन नहीं बनाते हैं। एक क्षेत्र सारांश के लिए, वैध कवरेज और बहिष्कार को बनाए रखें; उम्मीदवार सुविधा के लिए, पहचान आत्मविश्वास और स्रोत की तारीख को संरक्षित करें। स्थानीय विविधता से अलग-अलग तरीके से प्रभाव जहां साक्ष्य परमिट। एक छोटी औसत त्रुटि एक दुर्लभ वर्ग, एक विशेष सामग्री या एक अधूरे क्षेत्र में एक परिणामी पूर्वाग्रह को खारिज नहीं करती है। मूल्यांकन द्वारा प्रदर्शित क्षेत्र की रिपोर्ट करें।
उपयोग करने योग्य GIS और विश्लेषण सबूत प्रदान करें
सेंसर-एंड-डेट फीचर प्रकट, लापता-इनपुट नीति और स्वतंत्र बेसलाइन तुलना प्रदान करें। ITSensing का मूल्यांकन रेस्टर तैयारी और मशीन लर्निंग विश्लेषण के लिए किया जा सकता है, जिसमें बहुसेंसर लाभ ने पहले से प्रदर्शित किया था।
बहुसेंसर ऑप्टिकल रडार सुविधाओं के लिए हैंडओवर को प्राधिकरण पर्यावरण के बाहर समझने योग्य होना चाहिए। प्रासंगिक भू-स्थानिक डेटा और एक संक्षिप्त डेटा शब्दकोश के साथ एक सुलभ अवलोकन प्रदान करें। स्थिर पहचानकर्ता, स्रोत संदर्भ, अवलोकन तिथियां, प्रसंस्करण संस्करण, समन्वय संदर्भ और गुणवत्ता फ़ील्ड बनाए रखें। अज्ञात क्षेत्रों और एक अपवाद रजिस्टर में अगले उपयोगी चेक को समझाएं। एक नमूना आइटम का पता लगाने के लिए प्राप्त विश्लेषक से पूछो, इसके सबूत की पहचान करें और इसकी सीमाओं की व्याख्या करें। यह व्यावहारिक समीक्षा लापता संदर्भ को प्रकट कर सकती है कि फ़ाइल-एकता जांच का पता नहीं लगा सकता है। संशोधनों के कारण को संरक्षित करें ताकि बाद में बदलाव को नए अवलोकनों या एक बदली विधि के लिए पता लगाया जा सके।
वास्तविक इनपुट के साथ ITSensing कार्यप्रवाह का मूल्यांकन करें
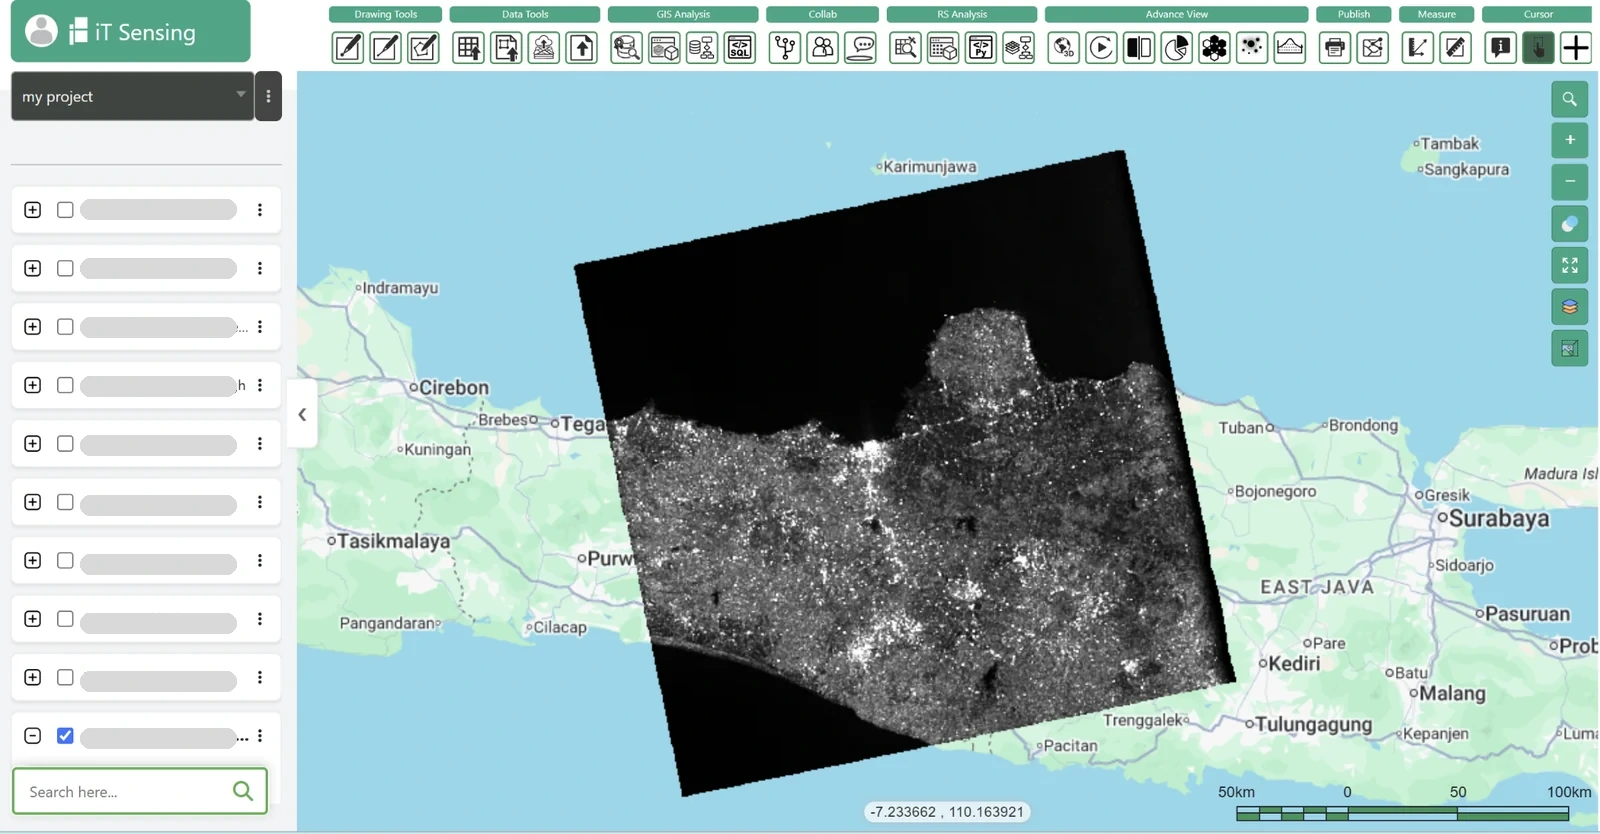
मल्टीसेंसर ऑप्टिकल-रैडर सुविधाओं के लिए क्लाउड सुदूर संवेदन सॉफ्टवेयर का आकलन करते समय, एक दस्तावेज पायलट का उपयोग करें। प्रतिनिधि डेटा के साथ एक पूर्ण कार्यप्रवाह परीक्षण करने के लिए उत्पाद तुलना का उपयोग करें। ITSensing उपग्रह खोज, रेस्टर और वर्णक्रमीय विश्लेषण, मशीन लर्निंग, जियोएआई, मॉडल बिल्डिंग और पायथन आधारित कार्य के लिए क्लाउड वर्कस्पेस प्रस्तुत करता है। उन व्यापक क्षमताओं को यह स्थापित नहीं किया है कि यहां वर्णित हर विशिष्ट विधि एक मूल बटन है या हर बाहरी सेवा सीधे जुड़ती है। वास्तविक दस्तावेजी उपकरण, समर्थित इनपुट और निर्यात पथ की जाँच करें। एक आवर्ती कार्यप्रवाह चुनने से पहले पायलट सबूत और स्वतंत्र सत्यापन बनाए रखें। एक उत्पाद लिंक मूल्यांकन के लिए एक प्रवेश बिंदु है, जबकि वैज्ञानिक व्याख्या डेटा और विधि से जुड़ा हुआ है।