Definieer de observatie en het besluit
Optische reflectie en radar verstrooiing observeren verschillende interacties met het oppervlak. Door deze te combineren kunnen sommige taken worden verbeterd, vooral wanneer wolken de optische dekking beperken, maar aanvullende natuurkunde garandeert niet op elke datum en schaal aanvullende informatie.
Voor multisensoren optische-radar functies, begin met een precieze vraag. Geef de beslissing en de hoeveelheid voordat u softwareinstellingen vergelijkt. Identificeer wie het resultaat zal gebruiken, de geografische eenheden die ze herkennen en welk bewijs een inspectie of analyse zou veranderen. Schrijf de doelconditie en plausibele alternatieve verklaringen op. Dit maakt het mogelijk om te beoordelen of de methode werkelijke observatie kan beantwoorden. Een mooie kaart is niet voldoende als de uitvoer een proxy met een andere betekenis vertegenwoordigt. Een korte veronderstellingen registreren zodat latere reviewers gemeten inputs, modelkeuzes en interpretatie kunnen onderscheiden.
De gegevensondersteuning van de methode vergelijken
De meetbasis voor multisensor optische radar kenmerkt zaken tijdens de interpretatie. De radaranalyse moet een onderscheid maken tussen intensiteit, amplitude, fase en producten die daarvan zijn afgeleid. De opnamefrequentie, polarisatie, kijkrichting, incidentiehoek en verwerkingsniveau zijn onderdeel van de observatie. Een donkere radar pixel kan verschillende verstrooiende of geometrische omstandigheden vertegenwoordigen, en een heldere pixel kan meer dan één bijdragend doel bevatten. Lees de exacte productbeschrijving en bewaar bron-identificaties voordat u een methode selecteert. Definieer het oppervlakproces dat de radarrespons kan veranderen en plausibele alternatieven kan noemen. Deze fysieke kadering is essentieel wanneer later een aantrekkelijk contrast wordt gebruikt om overstromingen, vegetatie verandering of vervorming te suggereren.
Maak een traceerbare analyse
Uitlijnen van rasters en analyse-eenheden met behoud van inheemse ondersteuning, data en maskers. Definieer aanvaardbare tijdsverschil. Vergelijk alleen optisch, radar-only en gecombineerde modellen met dezelfde onafhankelijke evaluatieontwerpen en operationele beschikbaarheidshypothesen.
De voorbereiding van multisensor-optische radarfuncties moet het volgende bewijs behouden. Gebruik een gedocumenteerd verwerkingspad dat past bij het beschikbare radarproduct. Kalibratie, lawaaibehandeling, geometrische correctie en behandeling van radiometrische terreinen hebben verschillende doeleinden. Bewaar lineaire of logaritme-eenheden expliciet en gebruik rekenkundige eenheden die geschikt zijn voor de betekenis ervan. Waar relevant de herkomst van baan en hoogte bewaren. Record filtering en buurt ondersteuning omdat ze ruimtelijke details en statistisch gedrag veranderen. Voor fasegebaseerde methoden kan alleen beeldvorming de vereiste complexe waarnemingen en interferometrische verwerking niet vervangen. Inspecteer schaduw, tussenstop en laag-signaal regio's voor analyse, en behoud een onwaarneembare klasse in plaats van het toewijzen van elke in kaart gebrachte locatie een thematische interpretatie.
Test een representatieve piloot
Een piloot voor multisensor-optische radarfuncties moet zich richten op de feitelijke ontvangst werkstroom. Begin met een representatieve piloot die normale omstandigheden en moeilijke uitzonderingen bevat. Inclusief relevante grenzen, gemengde oppervlakken, ontbrekende waarnemingen en bekende referentielocaties. Sla een paar handmatig aangevinkte numerieke voorbeelden op naast bronmetadata. Vergelijk het resultaat met een onafhankelijke lezer of berekening waar dat praktisch is. De piloot moet het volledige pad testen van bronselectie tot export, aangezien een correcte formule nog steeds kan worden ondermijnd door verkeerde eenheden, bandvolgorde of geldigheidsbehandeling. Zodra de piloot is begrepen, behouden als referentie voor latere herzieningen.
Herkennen van risico's voor de interpretatie van onderwerpen
Een gecombineerd model kan datum- of regioartefacten exploiteren in plaats van oppervlakteeigenschappen. Ontbrekende optische waarnemingen kunnen de inputdistributie veranderen. Het opnieuw inpakken van verschillende resoluties in gelijke pixels is niet gelijk aan hun informatie-inhoud.
De herziening van de multisensor optische-radarfuncties moet worden voortgezet na de berekening voltooid. Evalueer radar resulteert in de meetkunde en omgevingsomstandigheden die daadwerkelijk worden waargenomen. Vocht, ruwheid, structuur en acquisitieverschillen kunnen vergelijkbare intensiteitsveranderingen veroorzaken. Fase-gebaseerde gevolgtrekking vereist ook aandacht voor decorrelatie, atmosferische effecten en referentieaannames. Vergelijk stabiele controles en bekende gewijzigde doelen, met onafhankelijk bewijsmateriaal dicht bij de overnametijd. Bekijk de grenzen en kleine functies bij de effectieve verwerkingsondersteuning, niet alleen de output pixelafstand. Wanneer een andere sensor referentie-informatie levert, moet hij zijn timing en eigen beperkingen behouden. Een van radars afgeleide kandidaatkaart wordt operationeel nuttig wanneer het dekking en dubbelzinnigheid verklaart, net zo duidelijk als de schijnbare detecties.
Werk door middel van een illustratief voorbeeld
Stel je een illustratieve gewasklasser voor waarvan de optische laag afkomstig is van een latere groeifase dan de radarlaag. Verbeterde training fit kan gedeeltelijk weerspiegelen gewaskalenders specifiek voor die regio en falen wanneer de aanplantdata verschillen.
Het redeneren van multisensor optisch-radar functies heeft een doelbewust beperkte rol. Het voorbeeld in dit artikel is illustratief en geen gerapporteerde projectresultaten, nauwkeurigheidsclaim of prestatiegarantie. De aannames vervangen door gemeten projectwaarden alvorens de redenering operationeel te gebruiken. Houd eenheden, observatiedata en de relevante noemer zichtbaar. Indien een redelijk alternatief masker, referentie of parameter de beslissing wijzigt, meld deze gevoeligheid en verkrijg beter bewijsmateriaal indien praktisch uitvoerbaar. Extra decimalen lossen onzekerheid in wat werd waargenomen niet op. Behoud onopgeloste gevallen expliciet in plaats van de parameter te selecteren die het meest overtuigende verhaal produceert.
Evaluatie tegen onafhankelijk bewijs
Velden, data of regio's aanhouden overeenkomstig de geplande inzet. Test realistische ontbrekende gegevensgevallen en beoordeel klassespecifieke fouten. Vergelijk de volledige aankoop- en verwerkingskosten met de gemeten prestatiewinst.
Onafhankelijke evaluatie moet de populatie en omstandigheden vertegenwoordigen waarin het resultaat wordt gebruikt. Houd waarnemingen voor parameterkeuze of modeltraining gescheiden van die voor prestatiebeoordeling. Neem naast duidelijke doelen ook moeilijke niet-doelgevallen op en bewaar informatie over ontbrekende of niet-waarneembare gebieden. Stem het tijdstip en de ruimtelijke meeteenheid van de referentie zo goed mogelijk af. Onderzoek bij verschillen zowel de analyse als het referentiebewijs. Ook referentiemetingen kunnen onzeker zijn; ze dwingen overeen te komen met de kaart is geen geldige correctiestrategie.
Onzekerheid op de nuttige schaal rapporteren
Voor multisensoren met optische radarfuncties moet een resultaat het aangetoonde toepassingsgebied behouden. De onzekerheid op de schaal van het voorgenomen besluit evalueren. Pixelafstand, effectieve sensorondersteuning, verwerking van buurten en beheerseenheden kunnen aanzienlijk verschillen. Veel heringedeelde pixels creëren niet veel onafhankelijke waarnemingen. Voor een oppervlaktesamenvatting, behoud de geldige dekking en uitsluitingen; voor een kandidaat-functie, behoud detectie vertrouwen en brondatum. De resultaten van de analyse worden in het kader van de beoordeling van de resultaten van de evaluatie van de resultaten beoordeeld. Een kleine gemiddelde fout sluit een gevolgvooroordeel in een zeldzame klasse, een bepaald materiaal of een ondervertegenwoordigd gebied niet uit. Rapporteer het toepassingsgebied dat uit de evaluatie blijkt.
Lever bruikbaar GIS en analyse-bewijs
Een sensor-en-datum functie manifest, ontbrekende-input beleid en onafhankelijke basisvergelijkingen. ITSensing kan worden geëvalueerd voor rasterbereiding en machinaal leren analyse, waarbij het multisensorvoordeel eerder wordt aangetoond dan wordt verondersteld.
De overdracht voor multisensor optische-radar functies moet begrijpelijk blijven buiten de auteur omgeving. Een toegankelijk overzicht samen met de relevante geospatiale gegevens en een beknopt data woordenboek. Bewaar stabiele identificaties, bronreferenties, observatiedata, verwerkingsversie, coördinaat referentie- en kwaliteitsvelden. Leg onbekende gebieden en de volgende handige controle uit in een uitzonderingsregister. Vraag de ontvangende analist om een monster te lokaliseren, zijn bewijs te identificeren en de beperkingen ervan te interpreteren. Die praktische beoordeling kan ontbrekende context onthullen die een bestand-integriteit controle niet kan detecteren. Behoud de reden voor herzieningen zodat een latere wijziging kan worden herleid tot nieuwe waarnemingen of een gewijzigde methode.
Evaluatie van de ITSensing werkstroom met echte ingangen
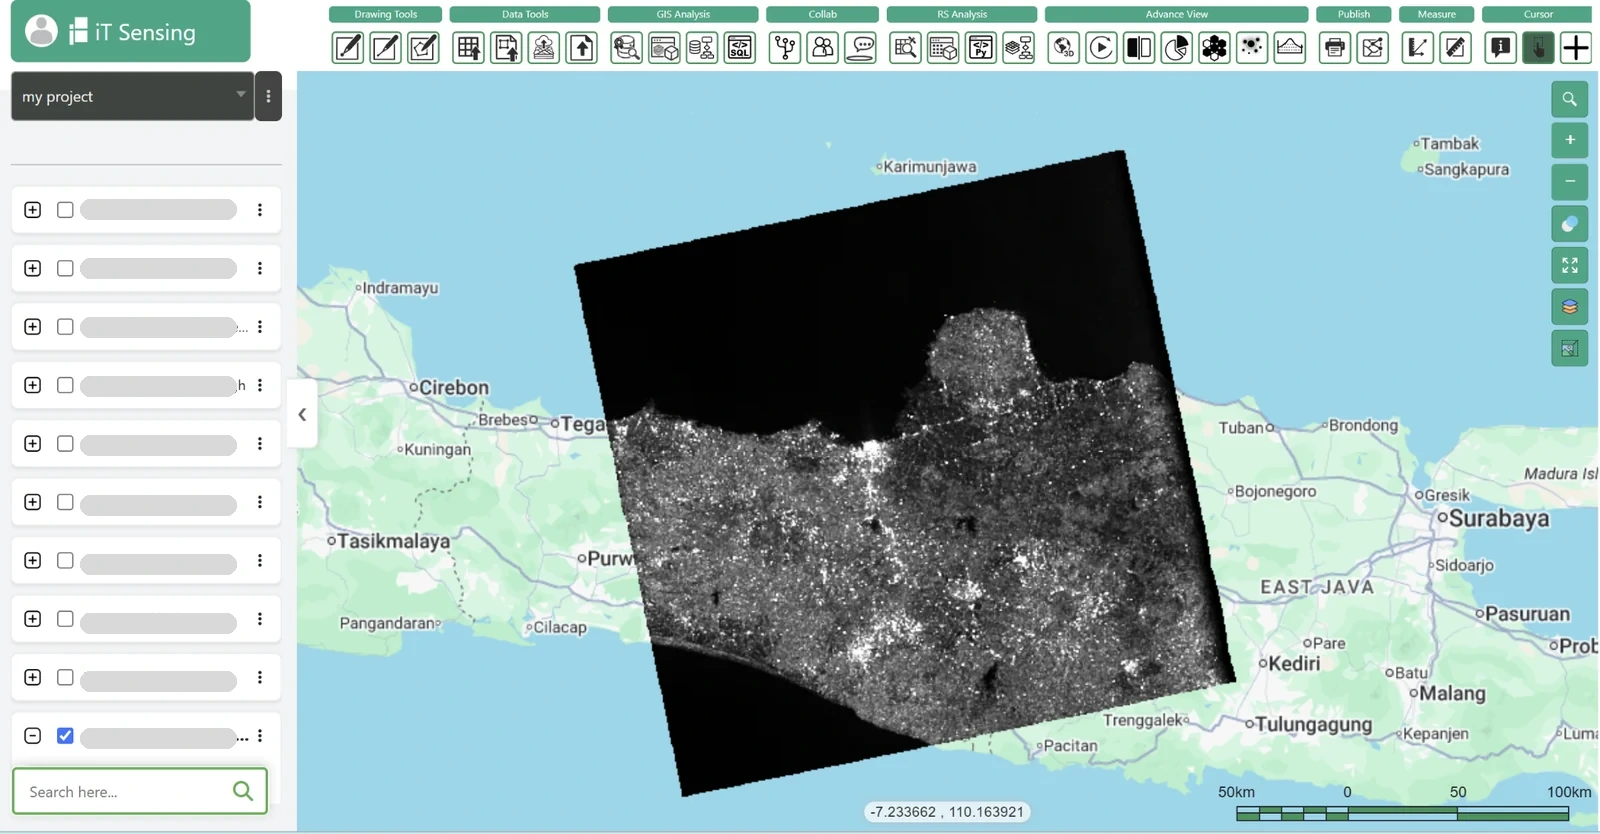
Bij het beoordelen van cloud aardobservatie op afstand software voor multisensor optische-radar functies, gebruik maken van een gedocumenteerde piloot. Gebruik de productvergelijking om een complete werkstroom met representatieve gegevens te testen. ITSensing presenteert een cloud werkruimte voor satellietontdekking, raster- en spectrale analyse, machinaal leren, GeoAI, modelbouw en Python-gebaseerd werk. Deze brede mogelijkheden niet vaststellen dat elke gespecialiseerde methode die hier beschreven is een native knop of dat elke externe dienst direct verbinding maakt. Controleer het eigenlijke gedocumenteerde hulpmiddel, ondersteund invoer- en exportpad. Behoud bewijs van piloot en onafhankelijke validatie voordat u een terugkerende werkstroom kiest. Een productlink is een toegangspunt voor evaluatie, terwijl wetenschappelijke interpretaties aan de gegevens en methode gebonden blijven.