ESA人のバイオマスが何を対策し、なぜそれが重要か
バイオマスミッションは、森林やバイオマスを調査するためにPバンドSARを使用しています。 長いレーダー波長は構造感度を追加しますが、検索残量は散乱条件やモデリングに依存します。
実際のレビュー質問は、レーダー測定が熱帯林のバイオマスを抑制することができるかを調べています。 これにより、ミッションは、衛星仕様をより良いマッピングの一般的な約束として扱う代わりに、プロジェクトで定義された役割を与えます。 目的の決定を変更する物理的変数、地理的範囲、観察期間、および最小の特徴を識別することによって開始します。 適切な機器は、測定および利用可能な製品が、防御可能なレベルの不確実性でその質問に答えることができる1つです。
ESAバイオマスにとって、中央解釈リスクは、レーダーのバックスキャッターがヘクタールごとの炭素のトンネスへの直接的な普遍的な変換ではないことです。 最終的なマップのデータ選択、処理、検証、およびワードリングに影響を及ぼすリスク。 ピクセル以上の視覚的なコントラストは、測定された量と要求される結論の誤った一致を解決しません。 別のセンサー、フィールドの観察、または補助的なデータセットが必要とされるかどうかを評価しながら、ミッション固有の制限を確認できます。
散乱測定として解釈レーダー
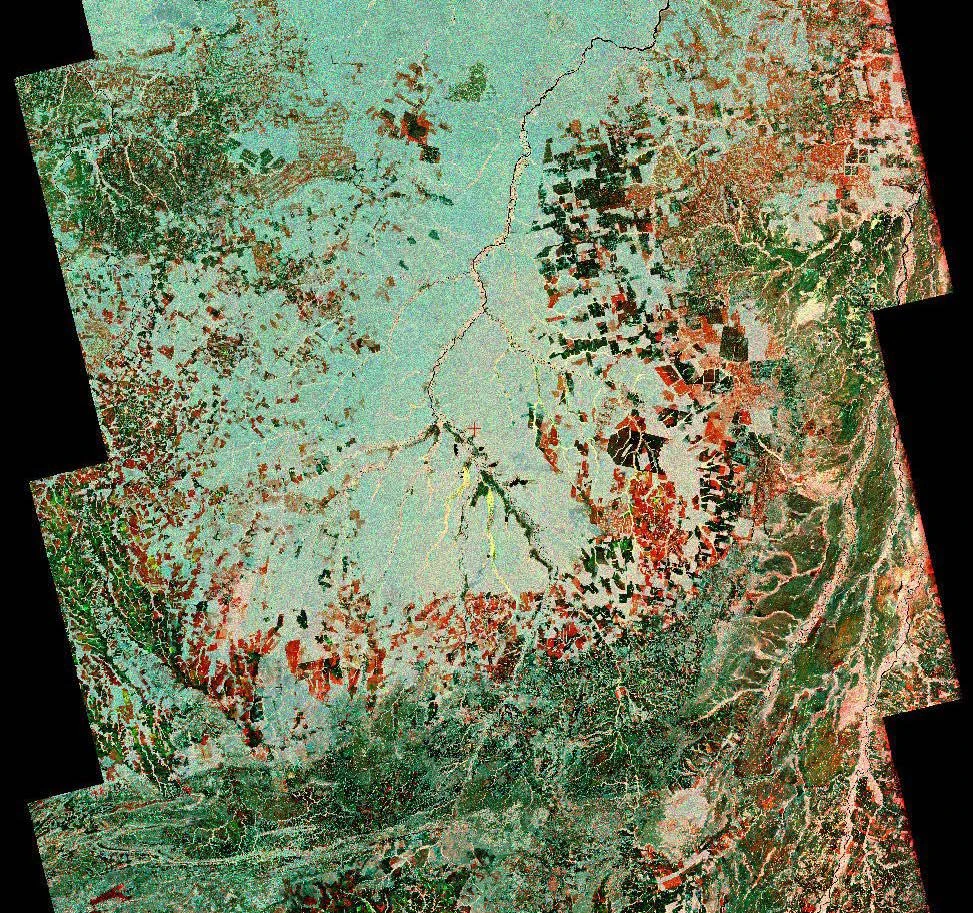
合成開口レーダーは、送信したマイクロ波と観測対象の地表との相互作用を測定します。表面の粗さ、水分、植生構造、偏波、波長、入射幾何のすべてが戻り信号に影響します。明るい画素が常に建物や湿った土壌を示すわけではなく、暗い画素が常に水域を示すわけでもありません。対象の散乱機構を中心に解釈し、レーダーシャドウ、滑らかな乾燥地表、二重反射など、関連する別の説明と比較します。
処理レベルによって、実行できる解析が決まります。検波後の振幅プロダクトは多くの後方散乱解析に利用でき、複素数プロダクトは干渉処理に必要な位相情報を保持します。変位の算出にはさらに、適切な観測ペア、軌道情報、コヒーレンス評価、大気影響の処理、妥当な基準が必要です。検波画像を再投影しても、提供プロダクトに含まれない位相を復元することはできません。表示しやすいプレビューではなく、必要な測定量から検討を始めます。
幾何学および口径測定の一貫した保って下さい
製品のドキュメントを使用してレーダー測定をキャリブレーションし、値が振幅、電力、またはログアリズムのバックスキャッタを表すかどうかを保存します。 地理的に観察できるテライン補正は、しかし急な地理学は、限られた回復可能な情報でレイバー、フォアショーン、影を作成することができます。 魅力的なバックスキャッター画像とともにジオメトリマスクを見直します。 証拠の地形誘発不在は、分類された環境変化にはなりません。
時系列では、互換性のある観測モード、偏波、軌道方向、入射幾何を優先します。スペックルフィルタリングは見た目のまとまりを改善できますが、空間的な細部や統計的性質も変化させます。フィルターと窓サイズを記録し、広範囲の平滑化を適用する前に小さな対象への影響を評価します。センサーや処理コレクションが変わる場合は、安定した基準地表を比較し、測定の不連続と、監視システムが検出したい物理的変化を区別します。
ESAバイオマスESAプロジェクトワークフロー
防衛可能なワークフローは、ミッションの文書化された製品、森林のマスク、独立した森林測定で不確実性を使用することです。 入力シーン識別子、処理コレクション、取得タイムスタンプ、品質排除、出力定義で文書化されたシーケンスを作る。 大規模なバッチを実行する前に、代表的な観察を点検します。 この小さなレビューは、多くの場合、欠落したバンド、非支持された検索条件、幾何学の不一致、またはその他のすべてのエクスポートされたレイヤーを介して推進するアーカイブギャップを露出します。
ソース測定と誘導されたインジケータを別々に保ちます。 GISは両方を表示できますが、そのメタデータは選択したESAバイオマス製品から直接どのレイヤーが来るかを説明しなければなりません。これは追加の分類、補間、統計要約、または物理的なモデルを含みます。 マスクや不確実性情報を結果に保管します。 集計や再サンプリングによる解析変更が拡大した場合、ソース機器が新しいレポートユニットを直接測定したことを暗黙するのではなく、その変換を記録します。
繰り返し可能なワークフローは、見つかりがなくなったり、観察を拒否したりするための明確なルールも必要です。 重要なイベントを通じて、データをゼロに置き換えたり、サイレントに割り込みたりしないでください。 対象領域の観察量と、実際に結果に寄与する日付を報告する。 利用可能な証拠が元の質問に答えることができない場合、地理的または一時的な主張を狭くするか、管理結論を示す前に補完的な観察を得る。
イラスト通訳チェック
川の横にダークレーダーパッチが拡大する仮説的なイベント比較を検討してください。 地形マスクは、新しいパッチの一部がレーダーシャドウであることを示しています。一方、一時的参照は、低層部分のみ水を確認しています。 候補者のインウンディング、除外幾何学、および検証されたサブセットを別々に報告します。 完全な暗い領域に適用される単一のしきい値が、いくつかのピクセルが解釈できない理由を証拠と隠すと過越します。
同じロジックは、レーダー測定が熱帯林バイオマスを抑制できるかを調べる対象の問題に適用されます。 比較設計として例を使用して、その仮説条件を実際のシーンと参照メタデータに置き換えます。 ESAバイオマスの公開実績はありません。 再現性のある解釈は、観察が要求をサポートし、どの部分がテストが必要な前提に依存しているかを確認するために、別のアナリストのために可能にする必要があります。
検証、仕様、および責任ある比較
ESAバイオマスを独立した証拠に対して評価し、互換性のある時間とスケールで同等の量を測定します。 検証の観察は、トレーニングやチューニングの入力とは別々に保ちます。 典型的な条件と困難な環境の両方を含み、クラスまたは表面タイプによって重要なエラーを報告し、意図した決定に影響を及ぼします。 便利なサブセットから1つの魅力的なシーンや高い合意の統計は、異なる領域、季節、または処理バージョンにわたってパフォーマンスを確立しません。
製品の設計や製品文書の検証には、以下の公式の参照を使用してください。 運用状況、取得スケジュール、アーカイブ保持、処理コレクション、商用条件、アクセスメカニズムの変更、実際のプロジェクト日の詳細をご確認ください。 わずかな軌道の繰り返しまたは広告された解像度は、特定のターゲットに使用可能な観察が存在することを証明しない機器またはサービス仕様です。 候補者のミッションを比較したり、監視頻度を計画するときにこの差別を保存します。
元のシーン識別子、プロバイダ、製品バージョン、参照、ユニット、マスク、および処理パラメータを含むエクスポートマニフェストを保持します。 今回のレコードは、カタログインターフェースが変更しても後日レビューが可能となります。 また、地図の外観に依存することなく、新たに取得した観察から変更されたアルゴリズムを区別するために、コラビオレータが許可されます。
証拠を iT Sensing プロジェクトに持って来る
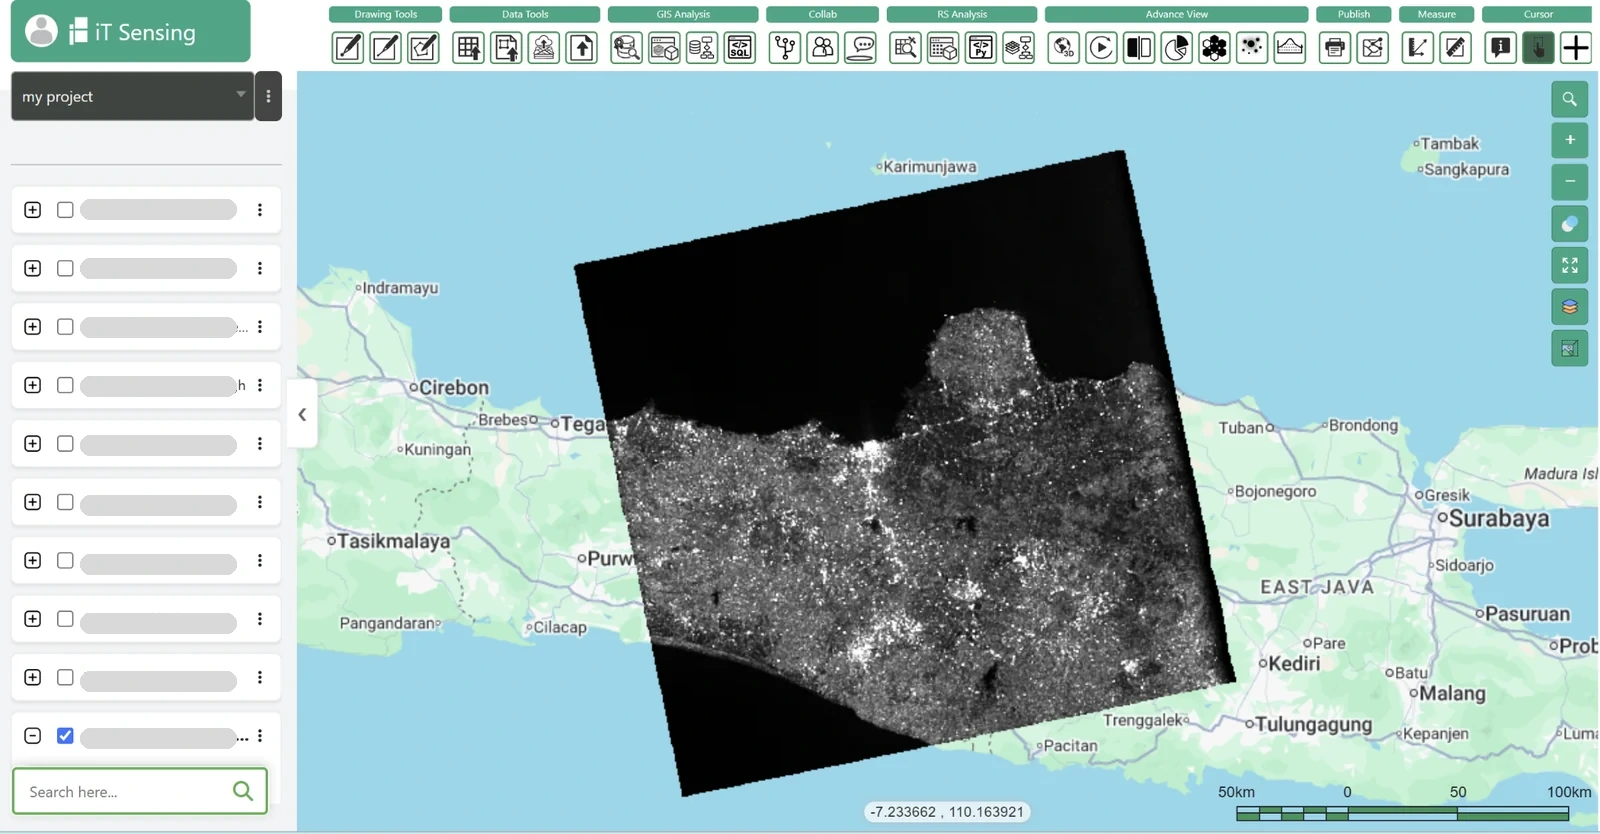
文書化された iT Sensing ワークフロー を使用して、衛星データ検出、ラスター解析、モデル開発、および結果 GIS コンテキストを整理します。 ESAバイオマスでは、まず、必要な製品、フォーマット、品質フィールド、および処理の操作が特定のワークスペースまたは取得チャネルが使用していることを確認します。 この記事では、ミッションをレビューします。すべての機器製品が自動的に利用可能、ライセンス、または特定のサブスクリプション内で完全に処理されることを主張しません。
有用なハンドオーバーは、レーダー測定が熱帯林バイオマスを抑制し、有効な観察フットプリントを保持し、結論の背後にある証拠を述べることができるかを調べるソースリンクマップと分析表です。 結果をプロジェクト文書と関連するデータ選択レコードにリンクして、コラビタが比較を繰り返すことができます。 測定、処理、不確実性、意図した行動の明確なアカウントは視覚的に説得力のある地図を越える衛星画像実用的な価値を与えます。