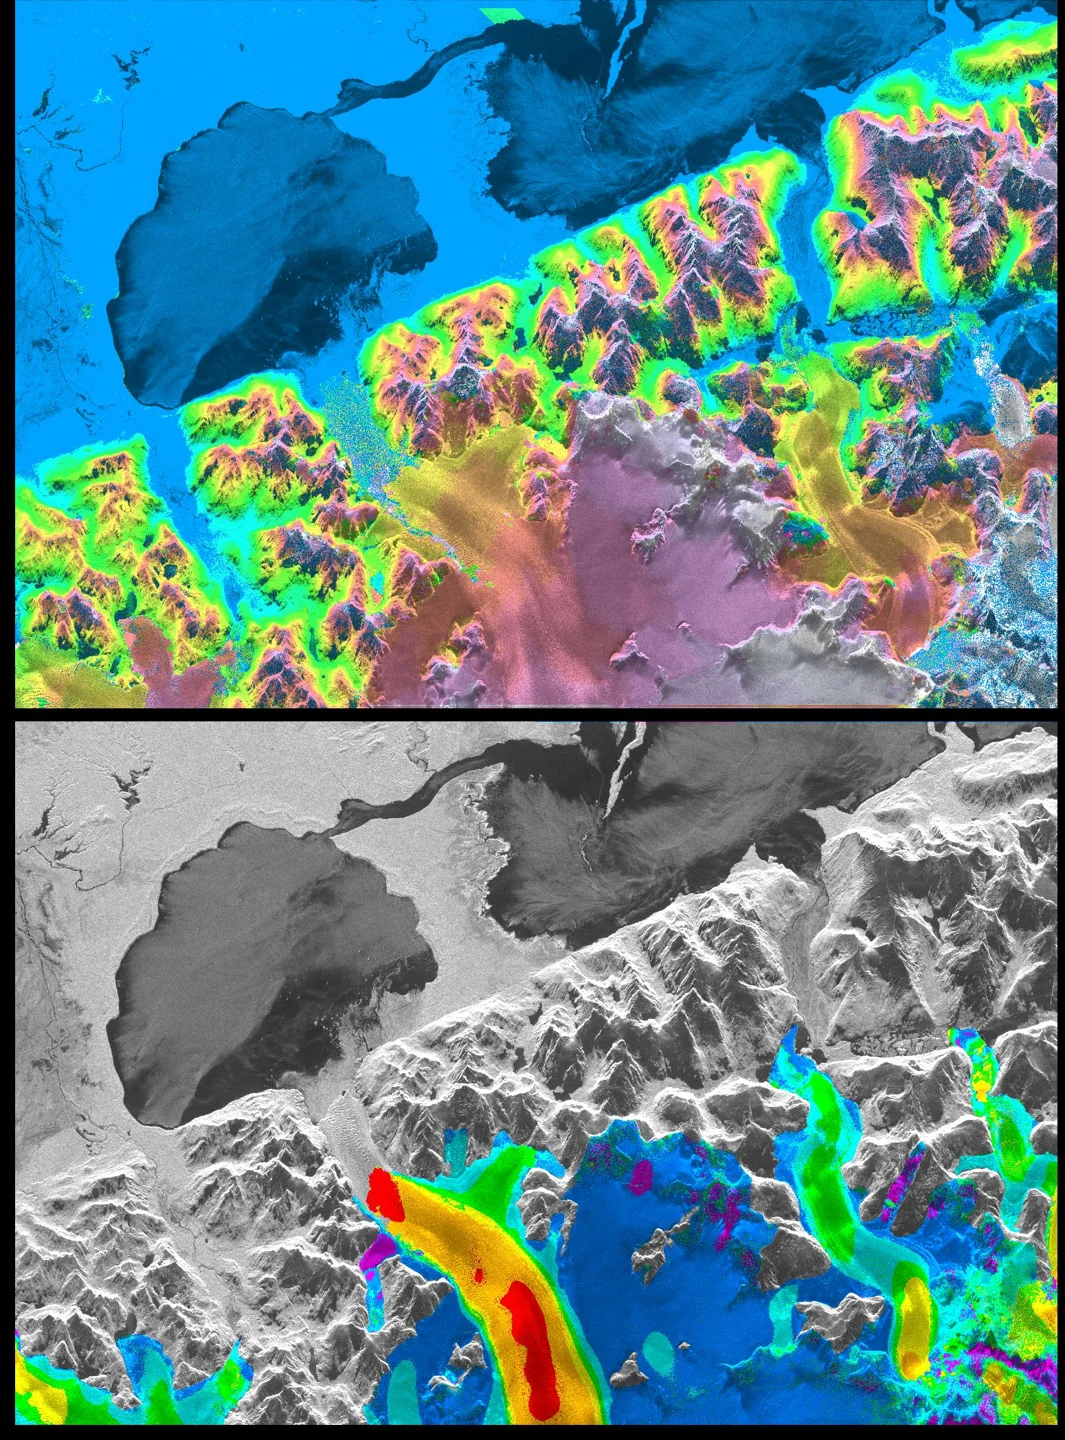
決定と観察可能なターゲットから始まります
実用的な質問は: どの可視骨折や縁起物がサポートされている幾何学的変化を示すか? 氷棚のひび観察ゾーンをレポートユニットとして使用し、画像やアルゴリズムを選択する前に観察期間を定義します。 適切な光学およびレーダーの観察は棚の幾何学の主要な縁起物の位置そして変更を文書化できます。
氷、季節雪、液体水、破片および不観測地形での氷、季節的な雪、液体の水を慎重に分離する必要があります。 季節や照明、表面が溶けるような外観の変化。 一貫性のある年収差は、同じカレンダーの日を選択する際には、盲目ではなく適切な物理的ウィンドウを使用する必要があります。 クラウドとディープシャドウは、カバレッジを削減します。レーダーのジオメトリや散乱条件の変更は、他の制限を紹介します。 マッピングされたエッジや領域ごとに使用される観察サポートと処理の定義を保持します。 氷の程度、濃度、厚さ、表面変位および質量バランスは異なる測定です。 1つの変化は、別の直接測定として提示されてはならない。 フィールドと独立した地理的観察は、必要な関係を確立するのに役立ちます。 スペール参照でリモートバウンスのために、証拠のギャップを公然と報告します。 認定地域の傾向は、科学的調査をサポートすることができますが、詳細な危険予測やナビゲーションの決定は、責任ある専門家サービスとより広い観察を必要とします。
適切な身体的および気道的なサポートで観察を選択
放射状は、アクティブマイクロ波観測を提供し、光のイメージを制限するクラウド条件で日光なしでデータを取得できます。 幾何学的、物理的な解釈の問題は削除しません。 作業の互換性のある取得モード、偏光、軌道方向および処理レベルを選択します。 バックスキャッター強度、コヒーレンスおよび干渉相には異なる情報が含まれています。また、異なるワークフローが必要です。 地理的補正、発生角度、斑点および敷物または影は、材料的に結果に影響を与えることができます。 滑らかなダークレーダー面は、水が全くなく、低層部は、万能なダメージを受けません。 閾値を選択する前に、既知の安定した例と関連する土地被覆コンテキストを調べます。 プロジェクト記録における取得幾何学的情報と品質情報を保持します。 干渉測定のために、文書化された参照と独立した検証で専用の処理を使用します。一般的なラスター分析インターフェイスは、操作的な干渉チェーンが実装されているか評価されていないことを確立しません。
処理する前に、コンパクトなデータマニフェストを作成してください。 関心、取得時間、製品識別子、処理バージョン、バンドまたは変数、単位、スケール要因および品質基準の領域を録音します。 シーン全体の品質比率だけに依存するのではなく、ターゲットを上回る実際の使用可能なカバレッジを確認してください。 元のマスクを保存し、不足している値が派生したレイヤーにどのように属するかを定義します。 いくつかの日付やセンサーが組み合わされている場合は、プロジェクト内でのサポート情報を保持します。 これらは、測定を繰り返すことができ、製品変更後の変更が経過した理由を説明することを可能にします。 また、環境や観察条件、処理選択から明らかな意見が出てくるかどうかを同僚に決定するのに役立ちます。
検討できる分析ルールの構築
サポートされている機能のみをトレースし、位置の不確実性を維持し、互換性のある取得ジオメトリを比較します。
オブジェクトマッピングは、どの数のカウントを1つの機能として使うかの明示的なルールが必要です。 最小の検出可能なサイズ、分割およびマージ動作と不確実な境界がどのように処理されるかを指定します。 接続されたイメージパッチは複数の管理単位を表すことができますが、 1つの物理的特徴はシャドウや不足しているデータによって分けることができます。 オブジェクトのカウントとエリアを別々にチェックします。メソッドは、在庫を誤って分割しながら合理的な合計領域を達成することができます。 更新を通して安定した識別子を保持し、ソースの観察へのリンクを保存します。 候補オブジェクトの代表的なサンプルと周囲の非候補者を見直し、偽の検出と見逃しの機能を両方表示できます。 正確な境界がサポートされていない場合、対象ゾーンまたは位置を測るよりも、幾何学が守れない正確なポリゴンを描画する代わりに検査のポイントを使用してください。
完全な地理を横断するルールを適用する前に、小さめで独立してサブセットを見直し始めます。 出力と中間層を概観とローカルスケールで調べ、そのユニットをチェックし、マスクを調節し、アライメントを合わせる。 分析設定の名称バージョンを保ち、すべての結果のしきい値の説明を保持します。 ワークフローが他の地域や季節に移行すると、成功した実行が科学的な転送を証明するのを仮定する代わりに、それらの仮定を再訪します。 オートメーションが自動的に解釈を正しいようにしないので、選択は点検され、変更することができるので反復可能なパイプラインは価値があります。
代替説明を隠さない結果の解釈
雪カバー、ジオメトリの表示、解像度の非表示または歪みの狭いひび。 可視リフトは、独立してカルビング日付を予測しません。
ターゲットの解釈を、そのサポートに使用される証拠とは異なるものにしてください。 氷棚の骨折観察ゾーンでは、観察されたパターンが合理的な代替ベースライン、品質マスク、凝集率下にあるかどうかを尋ねます。 明らかに成功と申し分のないカウンターを一緒に見直します。 有能な説明が利用可能な観察と分離できない場合は、調査対象の候補として調査結果を記録してください。 これにより、結論のどの部分が独立した証拠に依存するかを正確に示す間、有用な空間情報を保持します。 次の観察は、類似の地図を再現するだけでなく、不確実性を解決するために選択する必要があります。
スケールする前に独立した証拠で検証
独立した氷河観測と詳細な参照画像を使用します。
意図したマップの使用を表すための参照サンプルを設計します。, 難易度と分類器がフラグをしなかった場所を含みます. 訓練およびしきい値の調節のサンプルを独立して保って下さい。 まれなターゲットクラスが意図的にオーバーサンプリングされると、選択確率を保持し、人口レベルの推定値を適切に計算することができます。 一貫した参照定義とレポートの省略、および手数料エラーを使用して混乱行列を作成。 ラベルが解釈を必要とする観察者同意をチェックする。 パフォーマンスが異なる場合、地形、ターゲットサイズ、季節などの有意義な文脈によるレポート結果。 地図は、シンプルなインテリア例でのみ評価され、狭いエッジや混合された風景についてのクレームを正当化することはできません。 監査のために利用可能な参照証拠を保持し、特定のものではなく、各サンプルを決定的なカテゴリに強制するという参照ラベルを区別します。
使用可能な GIS 証拠層を納入
未サポートのイベント予測なしで日付機能在庫を配信します。
GIS 配達のために、安定した機能識別子、ソースの観察日、物理的な変数、単位、有効なサポート区域、不確実性および見直しの状態を保って下さい。 任意の領域または距離計算に適した座標参照を使用して、外部レイヤーに参加するときに変換を文書化します。 測定された属性やフィールド・コンピレーションされた属性を分離して、他の属性を上書きせずに1つの証拠タイプを更新できます。 要約で未知の状態や未サポート状態を含み、パーセンテージに使用されるデノミネーターを保存します。 地図の凡例、簡潔なデータ辞書とアクセス可能なソースリンクは、分析を実行しなかった同僚に有用な結果になります。 エクスポート形式は、実際のダウンストリームワークフローにマッチし、ハンドオフ前にチェックされた属性エンコーディングとジオメトリで一致する必要があります。
実用的iT Sensing ワークフローに方法を回して下さい
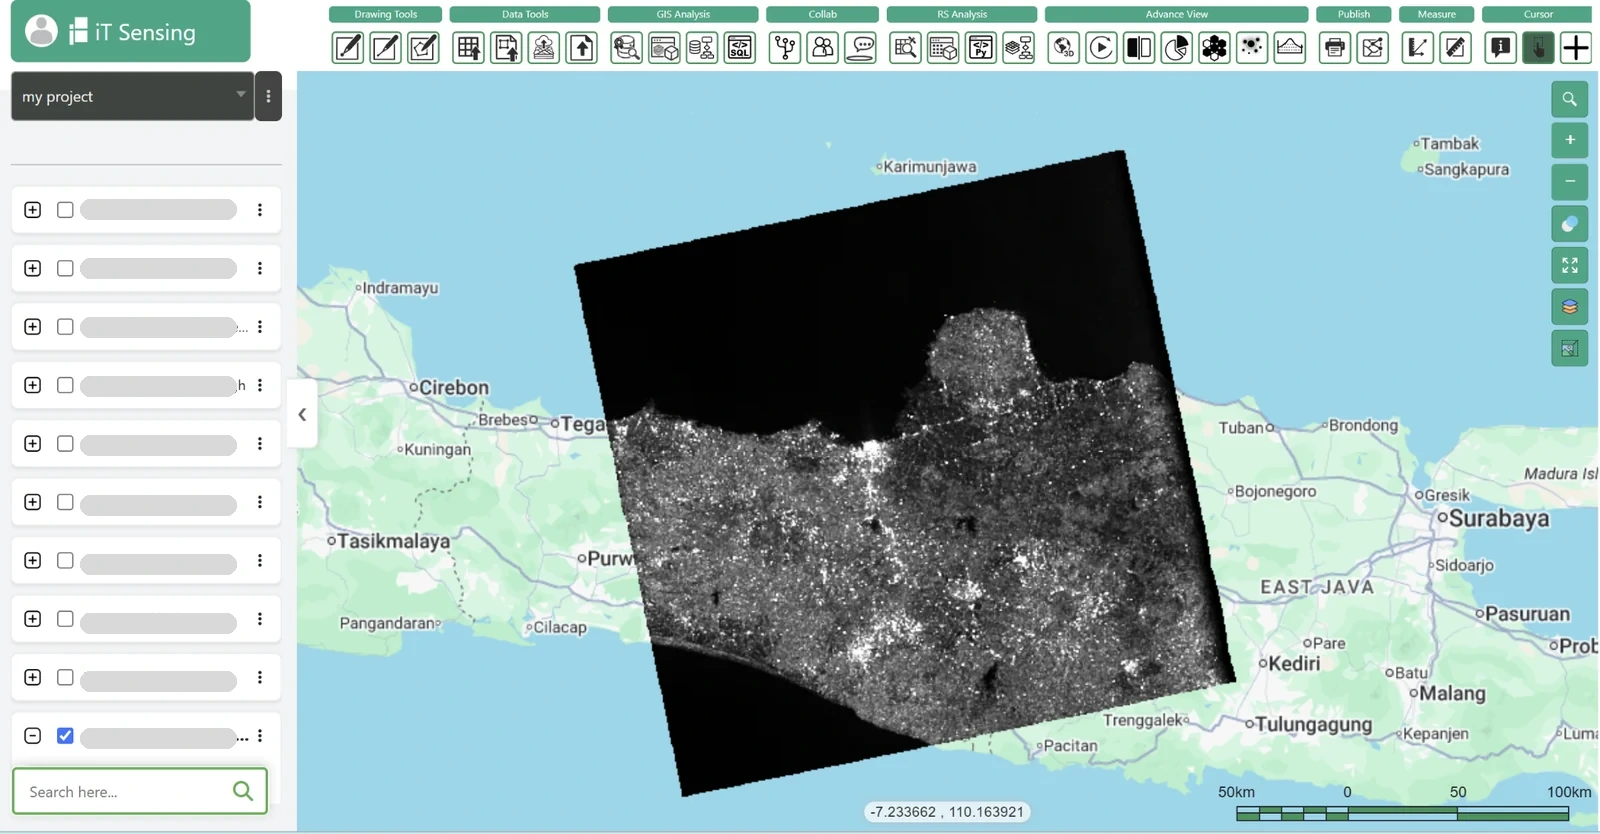
iT Sensingは衛星発見、ラスター解析、機械学習、ジオAI、ビジュアルモデルワークフロー、Python実験をクラウドリモートセンシングワークスペースに実現しました。 文書化されたツールを使用して、入力を整理し、適切なラスター操作をテストし、評価された結果をプロジェクトアウェアGIS ワークフローに接続します。 一般的なツールの存在は、ここで説明するすべての専門家の検索が既製の操作として利用可能であることを保証しません。 必要に応じて、文書をチェックし、その実証済みの不当で、プロジェクトに独立して処理および評価された製品を持ってください。 実用的な次のステップは、代表的な領域でワークフローをテストし、ドメインスペシャリストによる証拠を見直し、チームの実際のストレージ、コラボレーション、および処理ニーズに合ったワークスペースプランを選択することです。